概念总览
工作空间
工作空间是什么
针对机器人某些功能进行代码开始时,各种编写的代码、参数、脚本等文件,也需要放置在某一个文件夹里进行管理,这个文件夹在ROS系统中就叫做工作空间。
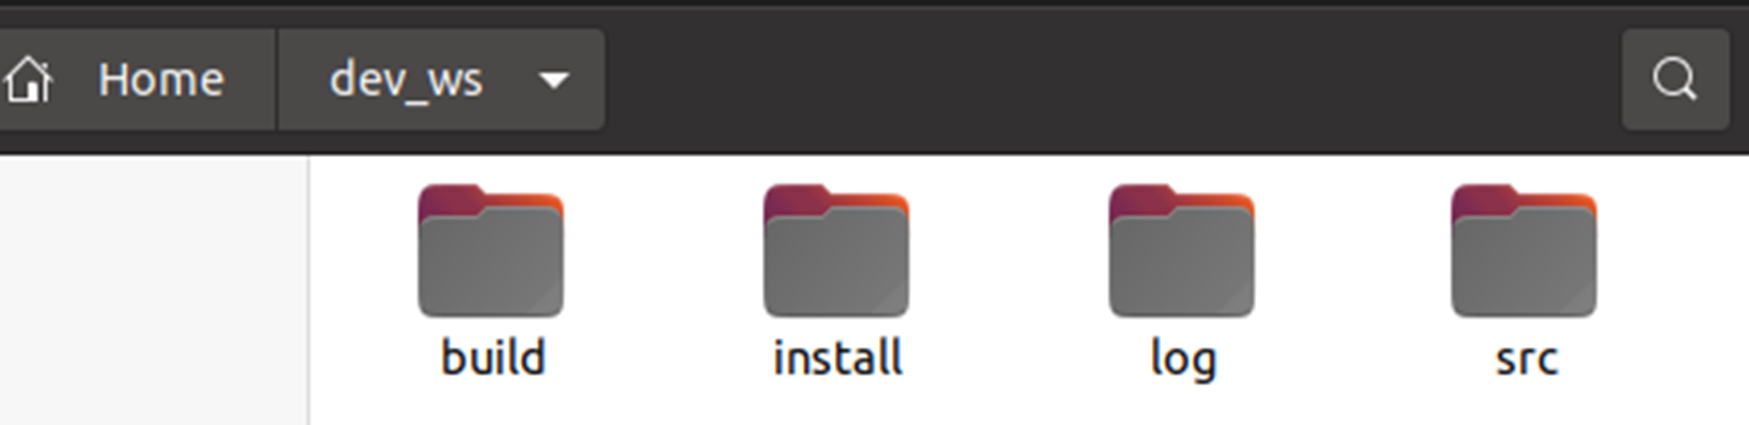
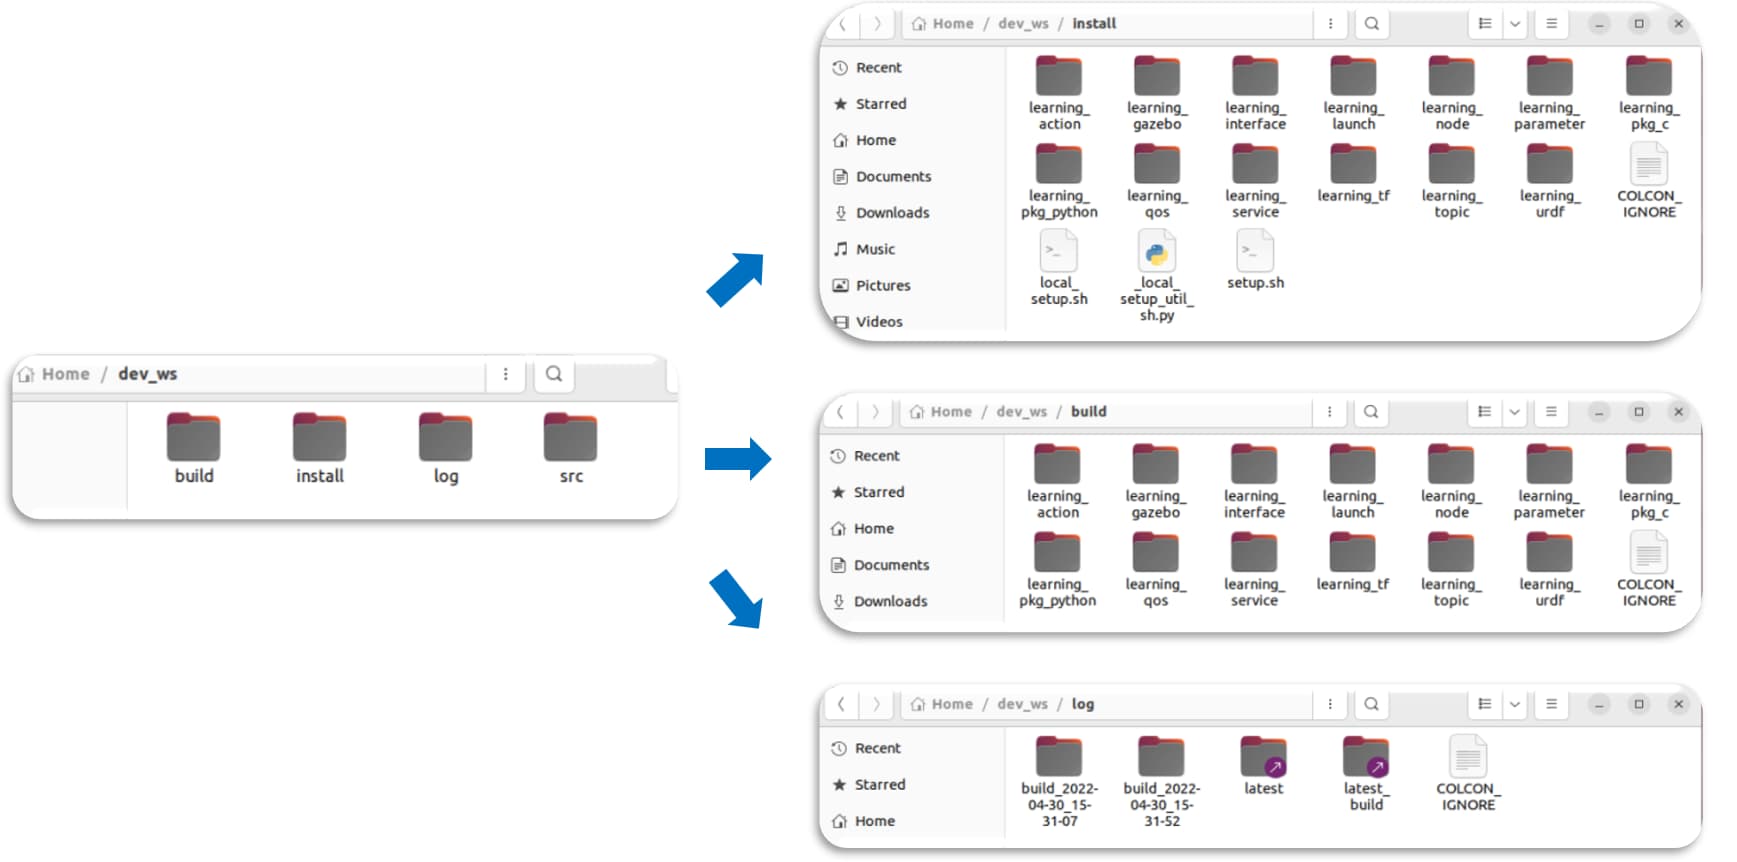
src,代码空间,未来编写的代码、脚本,都需要人为的放置到这里; build,编译空间,保存编译过程中产生的中间文件; install,安装空间,放置编译得到的可执行文件和脚本; log,日志空间,编译和运行过程中,保存各种警告、错误、信息等日志。
创建工作空间
$ mkdir -p ~/dev_ws/src
$ cd ~/dev_ws/src
$ git clone https://gitee.com/guyuehome/ros2_21_tutorials.git
自动安装依赖
$ sudo apt install -y python3-pip
$ sudo pip3 install rosdepc
$ sudo rosdepc init
$ rosdepc update
$ cd ..
$ rosdepc install -i --from-path src --rosdistro humble -y
编译工作空间
依赖安装完成后,就可以使用如下命令编译工作空间啦,如果有缺少的依赖,或者代码有错误,编译过程中会有报错,否则编译过程应该不会出现任何错误:
$ sudo apt install python3-colcon-ros
$ cd ~/dev_ws/
$ colcon build
设置环境变量
编译成功后,为了让系统能够找到我们的功能包和可执行文件,还需要设置环境变量:
$ source install/local_setup.sh # 仅在当前终端生效
$ echo " source ~/dev_ws/install/local_setup.sh" >> ~/.bashrc # 所有终端均生效
功能包
我们把不同功能的代码划分到不同的功能包中,尽量降低他们之间的耦合关系,当需要在ROS社区中分享给别人的时候,只需要说明这个功能包该如何使用,别人很快就可以用起来了。
所以功能包的机制,是提高ROS中软件复用率的重要方法之一。
创建功能包
$ ros2 pkg create --build-type <build-type> <package_name>
pkg:表示功能包相关的功能; create:表示创建功能包; build-type:表示新创建的功能包是C++还是Python的,如果使用C++或者C,那这里就跟ament_cmake,如果使用Python,就跟ament_python; package_name:新建功能包的名字。
比如在终端中分别创建C++和Python版本的功能包
$ cd ~/dev_ws/src
$ ros2 pkg create --build-type ament_cmake learning_pkg_c               # C++
$ ros2 pkg create --build-type ament_python learning_pkg_python # Python
编译功能包
在创建好的功能包中,我们可以继续完成代码的编写,之后需要编译和配置环境变量,才能正常运行
$ cd ~/dev_ws
$ colcon build   # 编译工作空间所有功能包
$ source install/local_setup.bash
节点
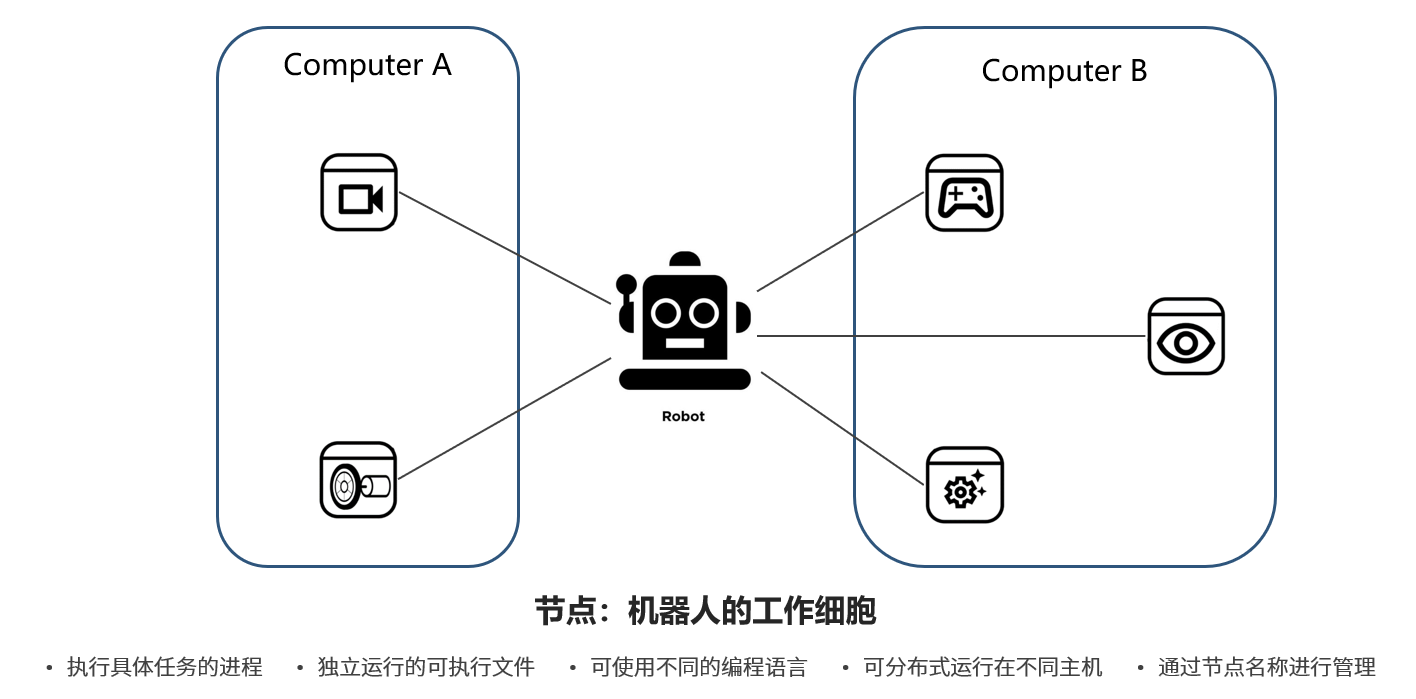
节点在机器人系统中的职责就是执行某些具体的任务,从计算机操作系统的角度来看,也叫做进程;
每个节点都是一个可以独立运行的可执行文件,比如执行某一个python程序,或者执行C++编译生成的结果,都算是运行了一个节点;
既然每个节点都是独立的执行文件,那自然就可以想到,得到这个执行文件的编程语言可以是不同的,比如C++、Python,乃至Java、Ruby等更多语言。
这些节点是功能各不相同的细胞,根据系统设计的不同,可能位于计算机A,也可能位于计算机B,还有可能运行在云端,这叫做分布式,也就是可以分布在不同的硬件载体上;
每一个节点都需要有唯一的命名,当我们想要去找到某一个节点的时候,或者想要查询某一个节点的状态时,可以通过节点的名称来做查询。
创建节点流程
- 编程接口初始化
- 创建节点并初始化
- 实现节点功能
- 销毁节点并关闭接口
$ ros2 run learning_node node_helloworld
#!/usr/bin/env python3
# -*- coding: utf-8 -*-

"""
@说明: ROS2节点示例-发布“Hello World”日志信息, 使用面向过程的实现方式
"""

import rclpy                                   # ROS2 Python接口库
from rclpy.node import Node                    # ROS2 节点类
import time

def main(args=None):                           # ROS2节点主入口main函数
    rclpy.init(args=args)                      # ROS2 Python接口初始化
    node = Node("node_helloworld")             # 创建ROS2节点对象并进行初始化

    while rclpy.ok():                          # ROS2系统是否正常运行
        node.get_logger().info("Hello World")  # ROS2日志输出
        time.sleep(0.5)                        # 休眠控制循环时间

    node.destroy_node()                        # 销毁节点对象
    rclpy.shutdown()                           # 关闭ROS2 Python接口
在一个ROS机器人的系统中,节点并不是孤立的,他们之间会有很多种机制保持联系
话题
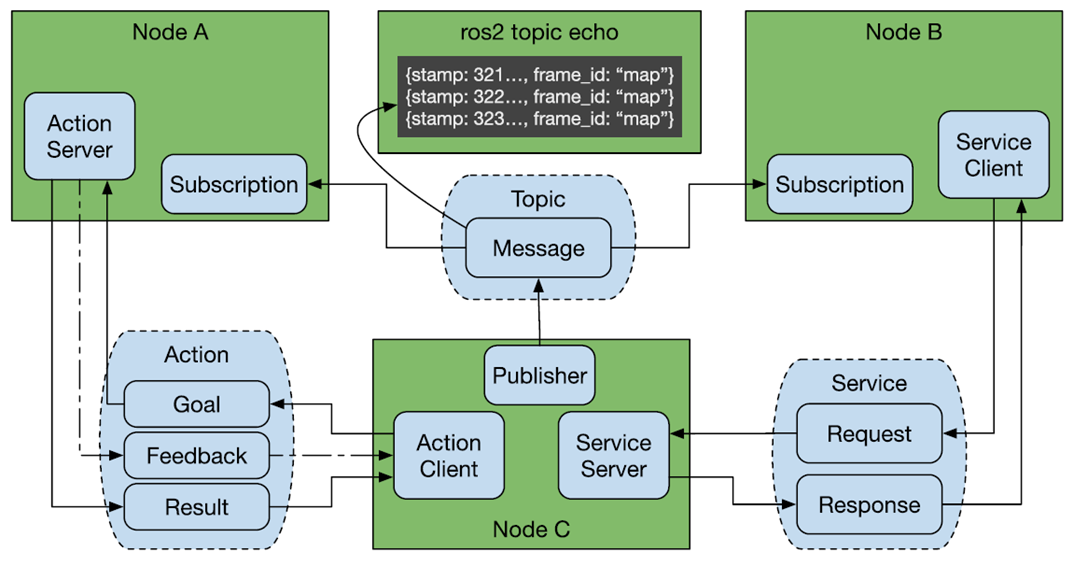
节点实现了机器人各种各样的功能,但这些功能并不是独立的,之间会有千丝万缕的联系,其中最重要的一种联系方式就是话题,它是节点间传递数据的桥梁。
话题数据传输的特性是从一个节点到另外一个节点,发送数据的对象称之为发布者,接收数据的对象称之为订阅者,每一个话题都需要有一个名字,传输的数据也需要有固定的数据类型。
服务
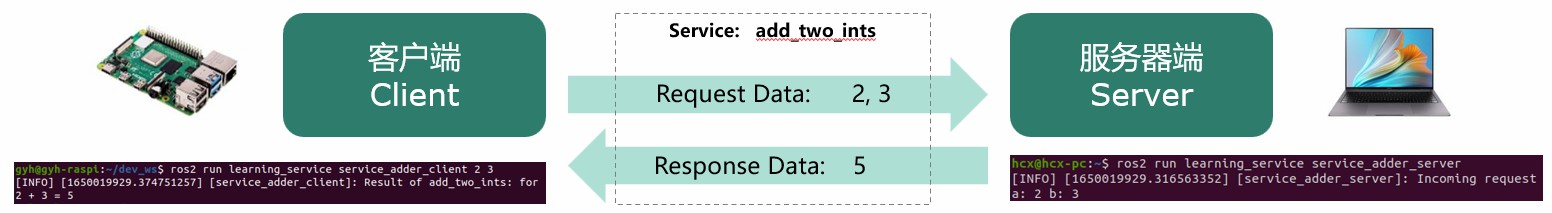
话题通信可以实现多个ROS节点之间数据的单向传输,使用这种异步通信机制,发布者无法准确知道订阅者是否收到消息,ROS另外一种常用的通信方法——服务,可以实现类似你问我答的同步通信效果。
$ ros2 run learning_service service_adder_server
$ ros2 run learning_service service_adder_client 2 3
客户端代码解析
#!/usr/bin/env python3
# -*- coding: utf-8 -*-

"""
@说明: ROS2服务示例-发送两个加数,请求加法器计算
"""

import sys

import rclpy                                  # ROS2 Python接口库
from rclpy.node   import Node                 # ROS2 节点类
from learning_interface.srv import AddTwoInts # 自定义的服务接口

class adderClient(Node):
    def __init__(self, name):
        super().__init__(name)                                       # ROS2节点父类初始化
        self.client = self.create_client(AddTwoInts, 'add_two_ints') # 创建服务客户端对象(服务接口类型,服务名)
        while not self.client.wait_for_service(timeout_sec=1.0):     # 循环等待服务器端成功启动
            self.get_logger().info('service not available, waiting again...')
        self.request = AddTwoInts.Request()                          # 创建服务请求的数据对象

    def send_request(self):                                          # 创建一个发送服务请求的函数
        self.request.a = int(sys.argv[1])
        self.request.b = int(sys.argv[2])
        self.future = self.client.call_async(self.request)           # 异步方式发送服务请求

def main(args=None):
    rclpy.init(args=args)                        # ROS2 Python接口初始化
    node = adderClient("service_adder_client")   # 创建ROS2节点对象并进行初始化
    node.send_request()                          # 发送服务请求

    while rclpy.ok():                            # ROS2系统正常运行
        rclpy.spin_once(node)                    # 循环执行一次节点

        if node.future.done():                   # 数据是否处理完成
            try:
                response = node.future.result()  # 接收服务器端的反馈数据
            except Exception as e:
                node.get_logger().info(
                    'Service call failed %r' % (e,))
            else:
                node.get_logger().info(          # 将收到的反馈信息打印输出
                    'Result of add_two_ints: for %d + %d = %d' %
                    (node.request.a, node.request.b, response.sum))
            break

    node.destroy_node()                          # 销毁节点对象
    rclpy.shutdown()                             # 关闭ROS2 Python接口
服务端代码解析
#!/usr/bin/env python3
# -*- coding: utf-8 -*-

"""
@说明: ROS2服务示例-提供加法器的服务器处理功能
"""

import rclpy                                     # ROS2 Python接口库
from rclpy.node   import Node                    # ROS2 节点类
from learning_interface.srv import AddTwoInts    # 自定义的服务接口

class adderServer(Node):
    def __init__(self, name):
        super().__init__(name)                                                           # ROS2节点父类初始化
        self.srv = self.create_service(AddTwoInts, 'add_two_ints', self.adder_callback)  # 创建服务器对象(接口类型、服务名、服务器回调函数)

    def adder_callback(self, request, response):   # 创建回调函数,执行收到请求后对数据的处理
        response.sum = request.a + request.b       # 完成加法求和计算,将结果放到反馈的数据中
        self.get_logger().info('Incoming request\na: %d b: %d' % (request.a, request.b))   # 输出日志信息,提示已经完成加法求和计算
        return response                          # 反馈应答信息

def main(args=None):                             # ROS2节点主入口main函数
    rclpy.init(args=args)                        # ROS2 Python接口初始化
    node = adderServer("service_adder_server")   # 创建ROS2节点对象并进行初始化
    rclpy.spin(node)                             # 循环等待ROS2退出
    node.destroy_node()                          # 销毁节点对象
    rclpy.shutdown()                             # 关闭ROS2 Python接口
通信接口
软件开发中,接口的使用就更多了,比如我们在编写程序时,使用的函数和函数的输入输出也称之为接口,每一次调用函数的时候,就像是把主程序和调用函数通过这个接口连接到一起,系统才能正常工作。
更为形象的是图形化编程中使用的程序模块,每一个模块都有固定的结构和形状,只有两个模块相互匹配,才能在一起工作,这就很好的讲代码形象化了。
所以什么是接口,它是一种相互关系,只有彼此匹配,才能建立连接。
动作
一对多通信
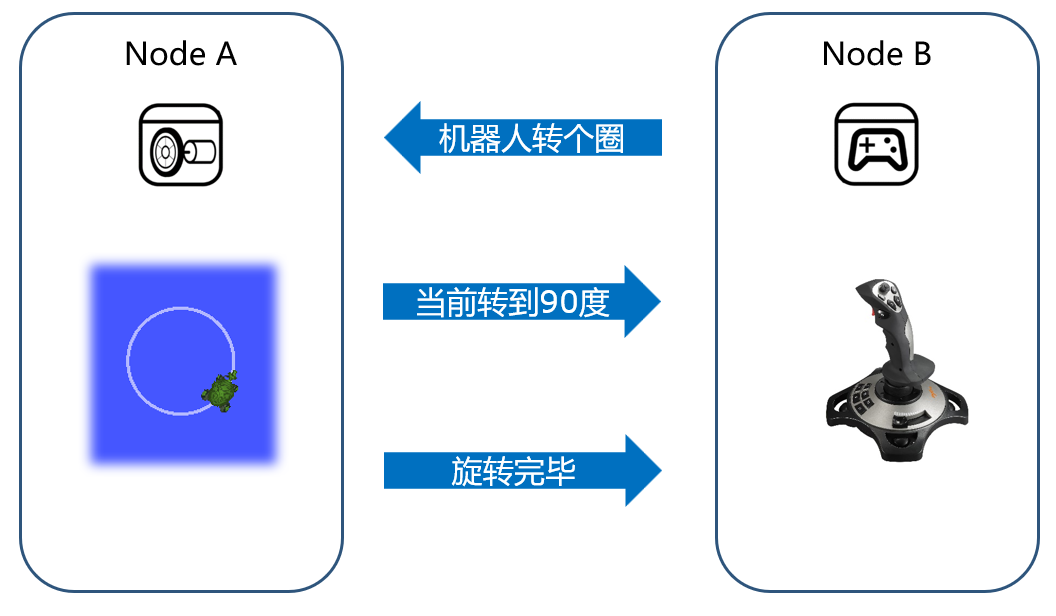
和服务一样,动作通信中的客户端可以有多个,大家都可以发送运动命令,但是服务器端只能有一个,毕竟只有一个机器人,先执行完成一个动作,才能执行下一个动作。
同步通信
既然有反馈,那动作也是一种同步通信机制,之前我们也介绍过,动作过程中的数据通信接口,使用.action文件进行定义。
由服务和话题合成
大家再仔细看下上边的动图,是不是还会发现一个隐藏的秘密。
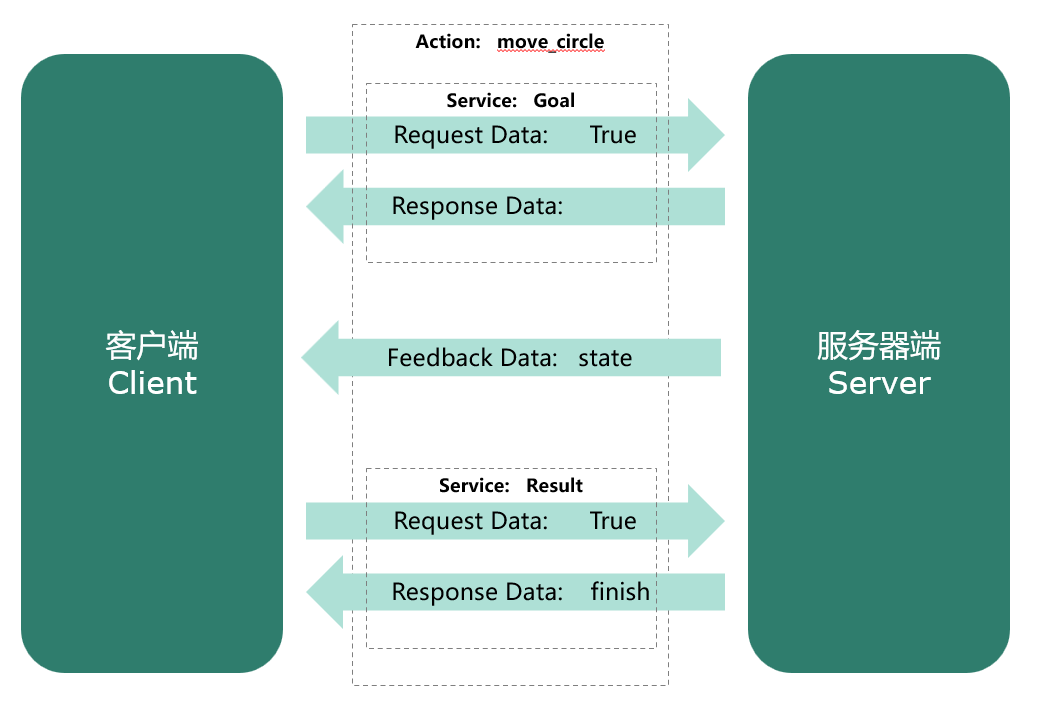
动作的三个通信模块,竟然有两个是服务,一个是话题,当客户端发送运动目标时,使用的是服务的请求调用,服务器端也会反馈一个应带,表示收到命令。动作的反馈过程,其实就是一个话题的周期发布,服务器端是发布者,客户端是订阅者。
没错,动作是一种应用层的通信机制,其底层就是基于话题和服务来实现的。
bool enable     # 定义动作的目标,表示动作开始的指令
---
bool finish     # 定义动作的结果,表示是否成功执行
---
int32 state     # 定义动作的反馈,表示当前执行到的位置
通信模型
参数
全局字典
在ROS系统中,参数是以全局字典的形态存在的,什么叫字典?就像真实的字典一样,由名称和数值组成,也叫做键和值,合成键值。或者我们也可以理解为,就像编程中的参数一样,有一个参数名 ,然后跟一个等号,后边就是参数值了,在使用的时候,访问这个参数名即可。
可动态监控
在ROS2中,参数的特性非常丰富,比如某一个节点共享了一个参数,其他节点都可以访问,如果某一个节点对参数进行了修改,其他节点也有办法立刻知道,从而获取最新的数值。这在参数的高级编程中,大家都可能会用到。
分布式通信
可以实现多计算平台上的任务分配
DDS
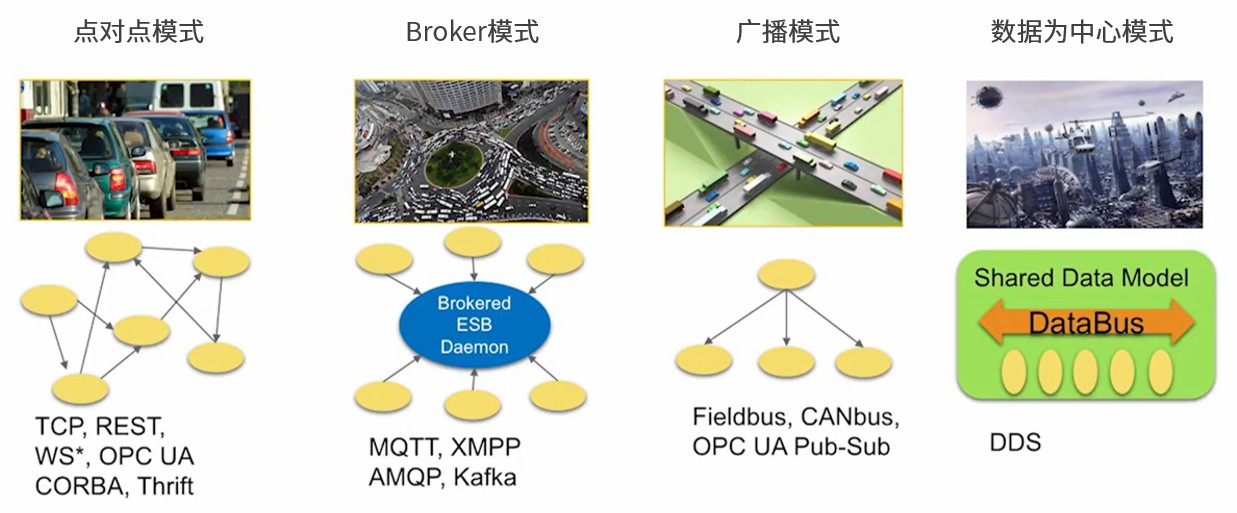
DDS的核心是通信,能够实现通信的模型和软件框架非常多,这里我们列出常用的四种模型。
点对点模型
许多客户端连接到一个服务端,每次通信时,通信双方必须建立一条连接。当通信节点增多时,连接数也会增多。而且每个客户端都需要知道服务器的具体地址和所提供的服务,一旦服务器地址发生变化,所有客户端都会受到影响。
Broker模型
针对点对点模型进行了优化,由Broker集中处理所有人的请求,并进一步找到真正能响应该服务的角色。这样客户端就不用关心服务器的具体地址了。不过问题也很明显,Broker作为核心,它的处理速度会影响所有节点的效率,当系统规模增长到一定程度,Broker就会成为整个系统的性能瓶颈。更麻烦是,如果Broker发生异常,可能导致整个系统都无法正常运转。之前的ROS1系统,使用的就是类似这样的架构。
广播模型
所有节点都可以在通道上广播消息,并且节点都可以收到消息。这个模型解决了服务器地址的问题,而且通信双方也不用单独建立连接,但是广播通道上的消息太多了,所有节点都必须关心每条消息,其实很多是和自己没有关系的。
DDS模型
这种模型与广播模型有些类似,所有节点都可以在DataBus上发布和订阅消息。但它的先进之处在于,通信中包含了很多并行的通路,每个节点可以只关心自己感兴趣的消息,忽略不感兴趣的消息,有点像是一个旋转火锅,各种好吃的都在这个DataBus传送,我们只需要拿自己想吃的就行,其他的和我们没有关系。
DDS在ROS2中的应用:

常用工具
Launch、TF、URDF、Gazebo、Rviz、Rqt