https://www.bilibili.com/video/BV1oa4y1v7TY/?spm_id_from=333.337.search-card.all.click&vd_source=5b692f8be609178b27207d56f3ad73b0
逆向运动学:解析法/数值法(牛顿-拉弗森)、奇异性分析、多解处理
空间变换是机器人学(位姿描述、DH法、运动学)、计算机图形学的基础,核心是通过矩阵运算描述刚体在三维空间中的平移、旋转、缩放及复合变换,同时包含坐标系之间的齐次变换(机器人学最常用)。
两种坐标表示 空间点/刚体的位置有直角坐标(笛卡尔坐标)和齐次坐标两种表示,齐次坐标是机器人学的标配(可将平移+旋转融合为一个矩阵,避免分开计算)。
-
三维直角坐标:点P=(x,y,z),用3×1列向量表示:P=xyz
-
三维齐次坐标:给直角坐标加1个维度,用4×1列向量表示:Ph=xyz1
- 刚体的位姿(位置+姿态):用4×4齐次变换矩阵表示(平移+旋转融合),是机器人DH法、位姿求解的核心。
二维空间变换公式(基础)
先掌握二维变换,三维变换是其直接延伸,二维齐次坐标为 3×1,变换矩阵为 3×3。
- 二维平移变换 点 P(x,y) 沿 x 轴移 tx,沿 y 轴移 ty,齐次变换矩阵:
Ttrans(tx,ty)=100010txty1
变换后点:Ph′=Ttrans⋅Ph
- 二维旋转变换 点 P(x,y) 绕坐标原点逆时针旋转 θ 角,齐次变换矩阵:
Trot(θ)=cosθsinθ0−sinθcosθ0001
绕任意点 P0(x0,y0) 旋转:先平移到原点→旋转→平移回原位置,复合变换
T=Ttrans(x0,y0)⋅Trot(θ)⋅Ttrans(−x0,−y0)
- 二维缩放变换 点 P(x,y) 沿 x 轴缩放 sx,沿 y 轴缩放 sy,齐次变换矩阵:
Tscale(sx,sy)=sx000sy0001
三维空间基础变换公式(核心常用)
三维空间包含平移、旋转、缩放,其中平移+旋转是机器人学核心(缩放几乎不用),重点掌握齐次变换矩阵,所有变换均满足:变换后齐次坐标 = 变换矩阵 × 原齐次坐标(Ph′=T⋅Ph)。
-
三维平移变换(纯位置变化,无姿态变化) 点 P(x,y,z) 沿x/y/z 轴分别平移 tx/ty/tz,4×4齐次平移矩阵(机器人位姿的位置部分):
Ttrans(tx,ty,tz)=100001000010txtytz1
物理意义:机器人末端执行器从一个位置平移到另一个位置,无旋转时的位姿变换。
-
三维旋转变换(纯姿态变化,无位置变化) 绕坐标轴的旋转是基础(绕任意轴旋转可由其组合而来),旋转矩阵为 3×3(姿态矩阵),扩展为 4×4齐次旋转矩阵时,右下角补 [0,0,0,1] 即可。
(1)绕 x轴 旋转 α角(横滚角Roll) 3×3旋转矩阵 Rx(α)(机器人DH法的扭角旋转):
Rx(α)=1000cosαsinα0−sinαcosα
4×4 齐次旋转矩阵 Tx(α):
Tx(α)=10000cosαsinα00−sinαcosα00001
(2)绕 y轴 旋转 β角(俯仰角Pitch) 3×3旋转矩阵 Ry(β):
Ry(β)=cosβ0−sinβ010sinβ0cosβ
4×4齐次旋转矩阵 Ty(β):
Ty(β)=cosβ0−sinβ00100sinβ0cosβ00001
⚠️ 绕 y轴 旋转的矩阵有一个负号,是右手坐标系的固有属性,机器人学中极易出错,需牢记!
(3)绕 z轴 旋转 θ角(偏航角Yaw,机器人DH法的关节角旋转) 3×3旋转矩阵 Rz(θ):
Rz(θ)=cosθsinθ0−sinθcosθ0001
4×4齐次旋转矩阵 Tz(θ): Tz(θ)=cosθsinθ00−sinθcosθ0000100001
(4)绕 任意轴 旋转(工程拓展) 绕空间任意轴n=(nx,ny,nz)(单位向量)旋转 ϕ角,用罗德里格斯(Rodrigues)旋转公式(机器人姿态插值、轨迹规划常用):
R(n,ϕ)=cosϕ⋅I+(1−cosϕ)⋅nnT+sinϕ⋅n^
其中:I 为 3×3单位 矩阵,n^=0nz−ny−nz0nxny−nx0(n的反对称矩阵)。
- 三维缩放变换(工程极少用,仅作补充) 沿 x/y/z轴 缩放sx/sy/sz,4×4齐次缩放矩阵: Tscale(sx,sy,sz)=sx0000sy0000sz00001
三维空间复合变换公式(平移+旋转融合)
- 复合变换的核心规则
T=Ttrans(a,0,d)⋅Tz(θ)(先执行右侧的Tz(θ),再执行左侧的Ttrans)
- 多个变换:如旋转1 → 旋转2 → 平移1 → 平移2,复合矩阵T=T平移2⋅T平移1⋅T旋转2⋅T旋转1。
- 机器人 DH法 专属复合变换(最常用实操公式) DH法中相邻坐标系 i−1→i 的变换,是
- 绕 z轴 转 θi
- 沿 z轴 移 di
- 沿 x轴 移 ai
- 绕 x轴 转 αi 的复合
- 最终的DH变换矩阵 Ai(4×4)是机器人运动学的核心公式,直接套用:
Ai=Tz(θi)⋅Ttrans(0,0,di)⋅Ttrans(ai,0,0)⋅Tx(αi)=cosθisinθi00−sinθicosαicosθicosαisinαi0sinθisinαi−cosθisinαicosαi0aicosθiaisinθidi1
总变换:基座坐标系 0 → 末端坐标系 n 的位姿变换T0n=A1⋅A2⋅...⋅An(按关节顺序连乘)。
坐标系之间的位姿变换公式(机器人位姿求解核心)
机器人学中常需要将点/刚体的位姿从一个坐标系转换到另一个坐标系(如从末端坐标系转换到基座坐标系,或反之),核心是齐次变换矩阵的正用与逆用。
- 从子坐标系 B 到基坐标系 A 的变换(正变换) 设:
- 坐标系 B 在坐标系 A 中的位姿变换矩阵为 TAB(4×4,描述 B 相对于 A 的位置 + 姿态);
- 点 P 在 B 中的齐次坐标为PB,在 A 中的齐次坐标为PA。 则变换公式:PA=TAB⋅PB
- 物理意义:机械臂末端的点在末端坐标系中的坐标,转换为基座坐标系中的坐标(运动学正解)。
- 从基坐标系 A 到子坐标系 B 的变换(逆变换) 求 TAB 的逆矩阵 TAB−1,则变换公式:PB=TAB−1⋅PA
- 齐次变换矩阵的逆矩阵快速求解(无需通用矩阵求逆,机器人学专属技巧): 设 TAB=[R0t1](R 为 3×3旋转矩阵,t 为3×1平移向量,0为
[0,0,0]),则:
TAB−1=[RT0−RTt1]
其中 RT 是旋转矩阵的转置(旋转矩阵是正交矩阵,逆=转置,大幅简化计算)。
- 多坐标系之间的变换(链式法则) 坐标系 C → B 的变换为TBC,B → A 的变换为 TAB,则 C→ A 的变换:TAC=TAB⋅TBC 点 P 在 C 中坐标 PC,在 A 中坐标:PA=TAC⋅PC=TAB⋅TBC⋅PC。
刚体位姿的插值变换公式(机器人路径规划常用)
机器人路径规划中,需要在两个位姿之间生成平滑的插值轨迹(如从位姿 T1 到 T2),核心是位置的线性插值 + 姿态的球面插值(SLERP),避免姿态突变。
- 位置插值(线性插值,LERP) 设初始位置 p1=(x1,y1,z1),目标位置 p2=(x2,y2,z2),插值参数 t∈[0,1],则任意时刻位置: p(t)=(1−t)p1+tp2
- 姿态插值(球面插值,SLERP,避免万向锁) 设初始旋转矩阵R1,目标旋转矩阵R2,插值参数t∈[0,1],先将旋转矩阵转化为四元数q1,q2(四元数是机器人姿态插值的标配,无万向锁),则: q(t)=q1⋅(q1−1⋅q2)t
再将插值后的四元数q(t)转化为旋转矩阵R(t),得到任意时刻的姿态。 ### 3. 位姿复合插值 将位置插值和姿态插值融合为齐次变换矩阵,任意时刻位姿: T(t)=[R(t)0p(t)1] 物理意义:机械臂末端从初始位姿到目标位姿的平滑轨迹,无位置/姿态突变,是路径规划的基础。
关键补充:旋转矩阵的性质
3×3旋转矩阵R是描述刚体姿态的核心,满足3个关键性质,工程中用于验证矩阵是否为合法旋转矩阵:
- 正交性:RT⋅R=I,R−1=RT(逆=转置,大幅简化计算);
- 行列式为1:det(R)=1(若行列式=-1,为镜像变换,非刚体旋转);
- 保长度/保夹角:旋转后点的距离、向量的夹角不变(刚体运动的本质)。
公式速查表
四元数
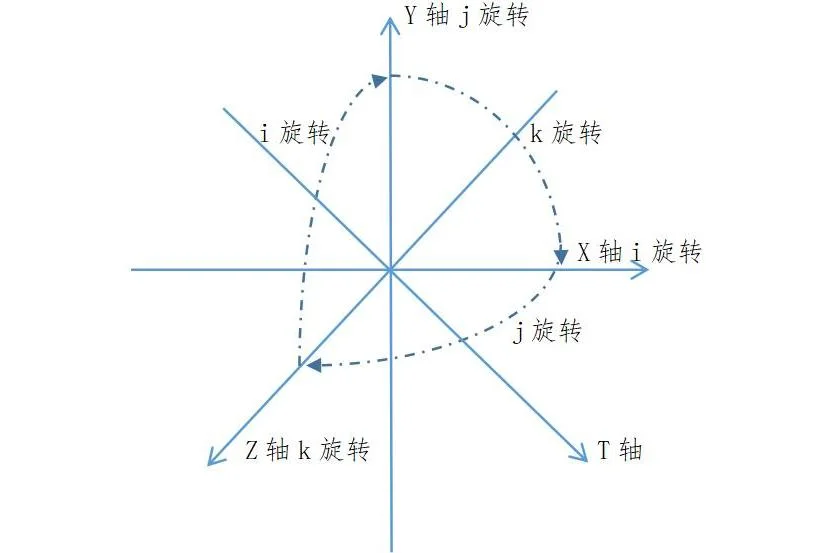
四元数是三维空间旋转的“紧凑编码”,将旋转轴n=(nx,ny,nz) 和旋转角度 θ 融合为4个实数,通过一套极简的运算实现旋转的表示、叠加、插值,其核心作用是替代欧拉角和旋转矩阵,高效、无歧义地处理三维刚体的姿态变换。
q=w+xi+yj+zk
完美解决了欧拉角万向锁、旋转矩阵维度高、计算繁的问题
先解决核心痛点:为什么不用欧拉角/旋转矩阵?
代数形式(通用计算)四元数 q 由1个实部 w 和3个虚部 x,y,z 组成,记为:
q=w+xi+yj+zk
也可表示为 向量形式(工程代码中常用,如C++/Python的数组):
q=[w,x,y,z]T或q=[x,y,z,w]T
注:工程中两种向量顺序均有使用,核心是统一顺序(如IMU解算用[w,x,y,z],ROS中用[x,y,z,w]),避免转换错误。
轴角形式(物理意义,机器人核心) 这是四元数最核心的工程形式,直接对应三维旋转的本质:绕单位旋转轴n=(nx,ny,nz)(模长=1)旋转 θ 角,此时四元数的4个参数为:
w=cos2θ,x=nxsin2θ,y=nysin2θ,z=nzsin2θ
物理意义:四元数的4个参数直接由旋转轴和旋转角推导,无任何冗余,这是其无万向锁的根本原因。
单位四元数
(1)模长计算公式 对于四元数 q=[w,x,y,z],模长 ∣∣q∣∣ 为: ∣∣q∣∣=w2+x2+y2+z2
(2)归一化方法 若四元数模长≠1,需除以模长得到单位四元数qnorm: qnorm=∣∣q∣∣q=[∣∣q∣∣w,∣∣q∣∣x,∣∣q∣∣y,∣∣q∣∣z]
工程场景:IMU解算、姿态插值后必须做归一化(浮点运算会引入误差,导致模长偏离1)。
两个特殊四元数(工程常用)
- 单位元四元数:q=[1,0,0,0],对应无旋转(旋转角θ=0°,sin0=0,cos0=1);
- 共轭四元数:对于q=[w,x,y,z],共轭q∗=[w,−x,−y,−z],用于旋转逆操作(绕原轴旋转−θ角)。
四元数的核心工程操作(直接套用,无需推导)
机器人学中四元数的核心操作只有4个:轴角↔四元数转换、四元数↔旋转矩阵转换、四元数乘法(旋转叠加)、四元数球面插值(SLERP),所有操作均有现成公式,直接套用即可。
操作1:轴角 ↔ 四元数(核心转换,物理意义) 机器人中旋转的原始描述多为轴角(如“绕z轴转90°”),需转换为四元数计算,反之亦然。
(1)轴角→四元数(直接用轴角形式公式) 已知旋转轴n=(nx,ny,nz)(单位向量)、旋转角θ,则四元数:
w=cos2θ, x=nxsin2θ, y=nysin2θ, z=nzsin2θ
例:绕 z轴 旋转90°,n=(0,0,1),θ=90°,则w=cos45°=22,x=y=0,z=sin45°=22,四元数q=[22,0,0,22]。
(2)四元数→轴角(反推物理意义) 已知单位四元数q=[w,x,y,z],反推旋转轴 n 和旋转角 θ:
θ=2arccos(w),nx=sin2θx,ny=sin2θy,nz=sin2θz
注:若θ=0°(w=1),sin2θ=0,此时旋转轴无意义(无旋转)。
操作2:四元数 ↔ 旋转矩阵(机器人位姿融合) 机器人学中位姿矩阵(4×4)由旋转矩阵(3×3)和平移向量(3×1)组成,四元数需转换为旋转矩阵才能融入位姿矩阵,这是DH法、坐标系变换的必备步骤。
(1)四元数→旋转矩阵(核心公式,必须熟记) 已知单位四元数q=[w,x,y,z],对应的3×3旋转矩阵 R(q) 为:
R(q)=1−2y2−2z22xy+2zw2xz−2yw2xy−2zw1−2x2−2z22yz+2xw2xz+2yw2yz−2xw1−2x2−2y2
工程技巧:此公式为固定模板,代码中直接按元素赋值即可,无需推导。
(2)旋转矩阵→四元数(解算用) 已知3×3旋转矩阵R(正交、行列式=1),转换为单位四元数q=[w,x,y,z],取模长最大的分量计算(避免数值误差):
⎩⎨⎧w=211+R11+R22+R33x=4wR32−R23y=4wR13−R31z=4wR21−R12
注:若w=0(旋转角180°),换用x/y/z的计算公式,工程代码中会做分支判断。
操作3:四元数乘法(旋转叠加,机器人多关节姿态融合) 四元数的乘法对应三维旋转的叠加,这是四元数最核心的运算之一,用于多关节机器人的姿态融合(如机械臂各关节旋转叠加为末端姿态)、连续旋转的复合。
(1)乘法定义 设两个单位四元数q1=[w1,x1,y1,z1](旋转1:轴n1,角θ1)、q2=[w2,x2,y2,z2](旋转2:轴n2,角θ2),则两者的乘积q=q2⊗q1(先执行q1,再执行q2)为:
⎩⎨⎧w=w1w2−x1x2−y1y2−z1z2x=w1x2+x1w2+y1z2−z1y2y=w1y2−x1z2+y1w2+z1x2z=w1z2+x1y2−y1x2+z1w2
(2)工程关键规则 - 顺序敏感:四元数乘法不满足交换律(q2⊗q1=q1⊗q2),对应旋转的先后顺序(先转q1再转q2,与矩阵乘法顺序一致);
- 结果归一化:乘积后的四元数需重新归一化(浮点运算误差),保证是单位四元数;
- 旋转逆操作:若要抵消旋转q,乘以其共轭q∗即可(q⊗q∗=[1,0,0,0],无旋转)。
(3)工程示例 机器人先绕x轴转30°(q1),再绕z轴转90°(q2),则末端总旋转为 q=q2⊗q1,直接计算乘积即可,无万向锁、无矩阵乘法的繁琐。
操作4:四元数球面插值(SLERP,机器人轨迹规划核心) 机器人路径规划中,需要在两个姿态之间生成平滑的插值轨迹(如从姿态q1到q2),四元数的球面插值(SLERP)是最优方法,无万向锁、插值平滑,替代欧拉角的线性插值(会出现速度突变)。
(1)插值公式 已知初始单位四元数q1、目标单位四元数q2,插值参数t∈[0,1](t=0为q1,t=1为q2),则任意时刻的四元数q(t)为:
q(t)=q1⊗(q1∗⊗q2)t
工程简化公式(直接计算): 设四元数夹角ϕ=arccos(q1∗⋅q2)(点积),则:
q(t)=sinϕsin(1−t)ϕq1+sinϕsintϕq2
(2)核心优势
- 球面插值:四元数在四维单位球面上插值,对应三维旋转的匀速旋转,轨迹平滑;
- 无万向锁:全程无自由度丢失,任意姿态均可插值;
- 速度均匀:插值参数t与旋转角度成正比,适合机器人速度规划(MPC/WBC)。
(3)工程步骤
- 归一化q1、q2(确保单位);
- 计算点积,若点积为负,取q2=−q2(保证插值路径最短);
- 代入简化公式计算q(t);
- 对q(t)归一化,得到最终姿态。
四元数常用转换速查表
DH参数法
一、核心建系规则
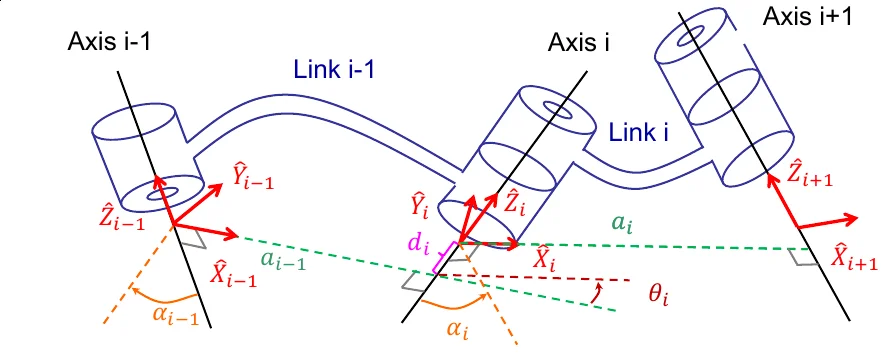
对相邻坐标系 {i−1}(连杆Li−1)和 {i}(连杆Li),zi 轴为关节 Ji 运动轴线,四步建系:
- zi:沿 Ji 轴线(旋转/移动轴),方向任意;
- xi:沿 zi−1 与 zi 的公垂线,指向 zi−1 轴;
- Oi:xi 与 zi 的交点(坐标系 {i} 原点);
- yi:右手定则,yi=zi×xi(叉乘)。
基座{0}:z0与J1轴线重合,x0水平向前;末端{n}:zn与Jn轴线重合,xn沿执行器抓取方向。
二、4个DH参数定义(旋转/移动关节通用)
参数对应 {i−1}→{i} 的关系,2个连杆参数(固定)+ 2个关节参数(1变1定),单位:角度(弧度)、长度(米)。
核心:连杆参数(αi−1,ai−1)永远固定,关节参数仅1个变量,另一个固定。
三、核心变换矩阵(唯一公式,直接代入)
- 单连杆 DH 变换矩阵Ai(i−1→i)
Ai 为 4×4 齐次变换矩阵,所有机械臂通用,是 DH 法的核心公式,直接代入 DH 参数即可:
Ai=cosθisinθi00−sinθicosαi−1cosθicosαi−1sinαi−10sinθisinαi−1−cosθisinαi−1cosαi−10ai−1cosθiai−1sinθidi1
物理意义:若点P在 {i} 中齐次坐标为 Pi,则在{i−1}中为Pi−1=Ai⋅Pi(矩阵乘法)。
- Ai推导的4步基础变换(验证/理解用) Ai由4次基础齐次变换从右到左连乘而来,顺序不可变:
Ai=Rot(z,θi)⋅Trans(z,di)⋅Trans(x,ai−1)⋅Rot(x,αi−1)
其中:
- 绕x轴旋转:Rot(x,α)=10000cosαsinα00−sinαcosα00001
- 绕z轴旋转:Rot(z,θ)=cosθsinθ00−sinθcosθ0000100001
- 沿x轴平移:Trans(x,a)=100001000010a001
- 沿z轴平移:Trans(z,d)=10000100001000d1
机器人正运动学(DH法标配,实操直接套用)
一、核心符号与定义(速查对照)
核心关系:关节变量→Ai→T0n→位置+姿态,正运动学为唯一映射。
二、基础核心公式(必记,所有场景通用)
- 单连杆DH变换矩阵Ai(通用唯一公式)
描述相邻坐标系 {i−1} 到 {i} 的位姿变换,直接代入DH参数即可,旋转/移动关节通用:
Ai=cosθisinθi00−sinθicosαi−1cosθicosαi−1sinαi−10sinθisinαi−1−cosθisinαi−1cosαi−10ai−1cosθiai−1sinθidi1
参数说明:
- αi−1:连杆扭角(固定,绕xi−1轴,zi−1→zi);
- ai−1:连杆长度(固定,沿xi−1轴,zi−1→zi公垂线长度);
- di:连杆偏距(旋转关节固定,移动关节为变量);
- θi:关节角(旋转关节为变量,移动关节固定)。
- 总位姿变换矩阵(正运动学核心求解公式)
n轴机械臂,基座到末端的总变换为单步矩阵按关节顺序连乘,顺序不可颠倒:
T0n=A1⋅A2⋅A3⋅...⋅An
关键规则:矩阵乘法满足结合律,不满足交换律,分步连乘更易计算(T02=A1A2→T03=T02A3→...→T0n)。
- 总位姿矩阵标准形式(结果提取基础)
T0n为4×4齐次矩阵,融合姿态旋转矩阵和位置向量,形式固定:
T0n=[R0n0p0n1]=r11r21r310r12r22r320r13r23r330xyz1
三、结果提取公式(直接从T0n拿答案)
无需额外计算,从总位姿矩阵中直接提取末端位置和姿态,是工程实操最终目标。
- 末端位置(三维坐标)
前3行第4列的数值,直接取:
x=T0n(1,4),y=T0n(2,4),z=T0n(3,4)
位置向量:p0n=xyz。
- 末端姿态(旋转矩阵)
前3行前3列的3×3子矩阵,直接取:
R0n=T0n(1,1)T0n(2,1)T0n(3,1)T0n(1,2)T0n(2,2)T0n(3,2)T0n(1,3)T0n(2,3)T0n(3,3)
姿态转换(按需使用):
- 旋转矩阵→欧拉角(Roll/Pitch/Yaw):工程显示用,注意万向锁;
- 旋转矩阵→四元数:控制/插值用,无万向锁,公式参考四元数速查。
四、标准化求解流程公式(6步通解,附公式衔接)
已知机械结构DH参数、关节变量 qi,求解末端位姿,流程与公式一一对应,直接套用:
- 建系:按DH规则建立{0}~{n}(无公式,规则约束);
- 参数表:整理αi−1,ai−1,di,θi(无公式,测量/提取);
- 算Ai:代入单连杆DH变换矩阵公式计算A1 An;
- 算T0n:代入总位姿变换矩阵公式连乘;
- 代变量:将关节变量qi(θi/di)代入T0n,消去符号得数值矩阵;
- 提结果:代入位置/姿态提取公式,得到x,y,z和R0n。
五、常用简化公式(工程高频场景,减少计算量)
机械臂DH参数常为0°/90°/180°,代入三角函数值(cos0=1,sin0=0;cos90=0,sin90=1;cos180=−1,sin180=0),可快速简化Ai,以下为最常用3种场景:
场景1:αi−1=0°(zi−1∥zi,平面机械臂/多轴平行关节)
Ai=cosθisinθi00−sinθicosθi000010ai−1cosθiai−1sinθidi1
场景2:αi−1=90°,ai−1=0(垂直关节,无连杆长度,6轴工业臂高频)
Ai=cosθisinθi000010sinθi−cosθi0000di1
场景3:θi=0°(关节无旋转,移动关节/初始位姿)
Ai=1000−cosαi−1cosαi−1sinαi−10sinαi−1−sinαi−1cosαi−10ai−10di1
六、DH参数表标准模板(公式输入基础)
整理参数是公式计算的前提,模板固定,一行一个连杆,一列一个参数,变量用符号,固定值填数值(弧度/米):
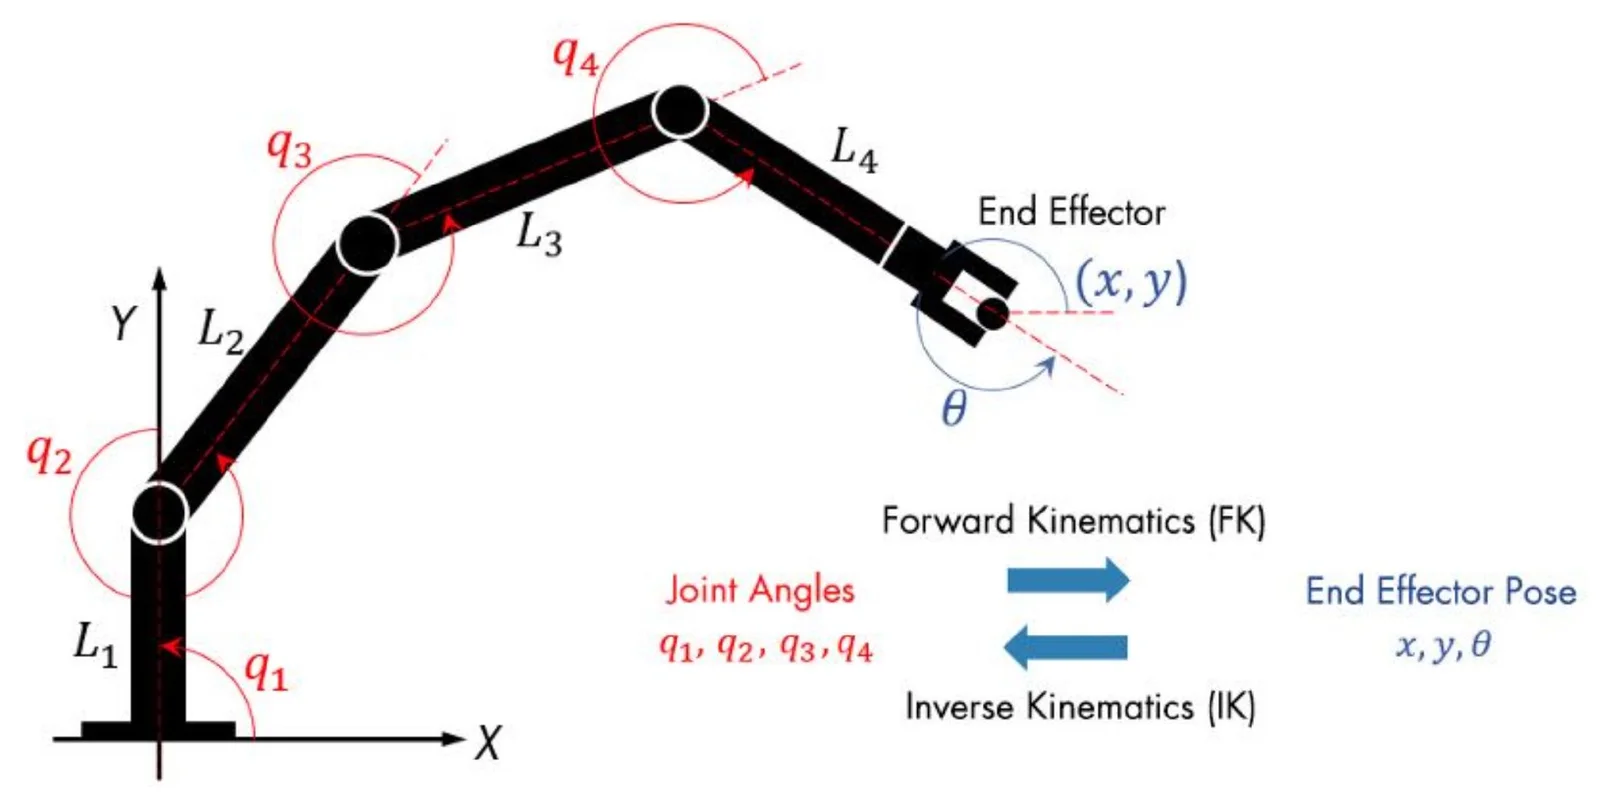
逆运动学
正运动学是「给关节角度,算末端位姿」
逆运动学是「给末端期望位姿,算需要的关节角度」
机器人的关节电机只能直接控制关节变量(旋转关节的角度θi、移动关节的位移di)
但实际作业中,我们只知道末端要到达的空间位姿(如抓取点的坐标(x,y,z)+抓取姿态Roll/Pitch/Yaw),逆运动学就是连接「作业目标」和「关节控制」的唯一桥梁,没有逆运动学,机器人就无法完成任何指定的空间作业。
核心定义与映射关系
关键符号说明
- q:关节空间变量,n维向量(n为关节数),旋转关节qi=θi(弧度),移动关节qi=di(米);
- X:操作空间末端位姿,6维向量(通用),前3维为位置(x,y,z)(米),后3维为姿态(如Roll/Pitch/Yaw、四元数、旋转矩阵,弧度);
- f(⋅):正运动学映射函数(非线性,由机器人机械结构决定,如DH变换矩阵连乘的解析表达式);
- f−1(⋅):逆运动学映射函数(非线性,无通用解析形式,需根据机器人结构单独求解)。
核心前提:机器人的自由度
逆运动学的解的存在性,由机器人的**自由度(DOF)**决定:
- 自由度≥6:6轴及以上机器人(如工业6轴臂),能实现三维空间的任意位姿(3维位置+3维姿态),称为全自由度机器人,对大部分作业位姿有解;
- 自由度<6:如4轴SCARA、2轴平面臂,只能实现部分位姿(如SCARA只能实现平面内3自由度:2维位置+1维旋转),称为欠自由度机器人,仅对符合其自由度的位姿有解。
逆运动学的核心问题:解的特性
逆运动学解不唯一,所有求解方法都要围绕解的存在性、多解性、最优解选择展开。
1. 无解(不存在解)
当末端期望位姿Xd超出机器人的工作空间,或欠自由度机器人的期望位姿超出其自由度范围时,逆运动学无解。
- 例子1:6轴机器人的臂长有限,期望位姿在机器人reachable workspace之外,无法到达;
- 例子2:2轴平面臂只能在XY平面运动,期望位姿有Z轴高度,必然无解。
工程判断:先通过机器人工作空间分析,确认期望位姿在可达范围内,再求解逆运动学。
2. 唯一解
少数特殊机器人结构/特殊位姿下,逆运动学有唯一解。
- 例子:3轴直角坐标机器人(X/Y/Z线性移动),末端位置与关节位移一一对应,逆运动学直接解出x=d1、y=d2、z=d3,唯一解。
3. 多解(最常见,核心难点)
串联关节机器人(如6轴工业臂)的逆运动学几乎都是多解——同一个末端位姿,能通过不同的关节角度组合实现,这是由机器人的关节冗余和机械结构的旋转特性导致的。
- 经典例子:6轴工业臂的**肘上(Elbow Up)和肘下(Elbow Down)**位姿,末端位姿完全相同,但关节角度完全不同,是最典型的两组多解。
工程关键:多解时必须选择最优解,否则机器人可能出现关节急动、碰撞、超出关节限位等问题,最优解的选择原则会在后续工程部分详细说明。
逆运动学的求解方法分为解析解法和数值解法,这是工程上的唯一实用分类——两者适用场景完全不同,解析解法是工业机器人的首选,数值解法是通用兜底方案,所有机器人的逆运动学求解都逃不出这两类方法。
核心分类对比(先选方法,再谈求解)
解析解法(工业首选,6轴机器人核心)
6轴工业臂的标准简化结构是「肩-肘-腕」结构+球腕,这是几乎所有商用6轴臂的通用结构,也是解析解法能实现的核心前提,先明确这个结构:
- 球腕(Spherical Wrist):机器人的4、5、6轴关节轴线交于同一点(腕部中心点Pw),这是6轴臂最关键的结构特性,能将逆运动学拆分为位置逆解和姿态逆解,互不干扰;
- 肩-肘关节:1、2、3轴为位置关节,仅控制腕部中心点Pw的三维位置(xw,yw,zw);
- 腕关节:4、5、6轴为姿态关节,仅控制末端相对于腕部中心点的姿态(Roll/Pitch/Yaw),且不改变Pw的位置。
基于这个结构,6轴球腕机器人的解析解法能通过几何法快速求解,步骤标准化,无需复杂的矩阵运算,工程上直接套用即可。
解析解法的核心:6轴球腕机器人的标准化求解步骤(几何法)
以最通用的6轴旋转关节机器人(球腕,1-3轴控位置,4-6轴控姿态)为例,拆解为7步标准化流程,每一步都有明确的求解目标和几何公式,直接套用即可。
前提准备
- 已知:末端期望位姿Xd=[xd,yd,zd,Rd,Pd,Yd]T(位置+姿态),机器人DH参数/连杆几何参数(臂长l1,l2,l3、关节轴线位置等);
- 关键:根据机器人结构,确定腕部中心点 Pw 与末端执行器原点 Pe 的相对位置——因球腕特性,Pw到Pe的向量 we 是固定值(与姿态无关),故Pw=Pe−we(由末端姿态旋转后得到);
- 目标:求解6个关节角θ1,θ2,θ3,θ4,θ5,θ6。
步骤1:求解关节1(θ1)——绕基座Z轴旋转,确定腕部在XY平面的方位
关节1的旋转直接决定腕部中心点Pw在XY平面的投影位置,通过平面几何的反正切函数求解:
θ1=arctan2(yw,xw)±Δθ1
其中(xw,yw,zw)是腕部中心点坐标,Δθ1由机器人肩部结构的偏置决定(无偏置时Δθ1=0),arctan2(y,x)是工程首选的反正切函数(能确定象限,避免角度歧义)。
多解:θ1和θ1+π通常是两组解,对应机器人的左右臂位姿。
步骤2:求解关节2(θ2)和关节3(θ3)——肩、肘关节旋转,确定腕部的Z高度
1、2、3轴的连杆组成平面三连杆结构,腕部中心点Pw的坐标由这三个关节共同决定,通过余弦定理+三角函数将3维位置问题转化为平面三角形问题,逐一求解θ2和θ3。
核心是利用连杆长度l1,l2和Pw的空间坐标,计算出三角形的三边长度,再通过余弦定理求角度:
cosα=2aba2+b2−c2
θ2=arctan2(zw−h,r)∓α,θ3=2π−β∓γ
其中h是肩部基座高度,r是Pw到Z轴的水平距离,α,β,γ为三角形的辅助角度。
多解:这一步会得到肘上和肘下两组解,是6轴机器人最核心的多解来源。
步骤3:求解关节4(θ4)、关节5(θ5)、关节6(θ6)——腕关节姿态逆解
因球腕特性,4、5、6轴的姿态逆解与位置无关,仅由末端期望姿态和前3个关节角的姿态决定:
- 先通过正运动学,计算前3个关节角确定的腕部坐标系姿态R03;
- 末端期望姿态为R06,则腕关节(4-6轴)的相对姿态为R36=R03T⋅R06(正交矩阵的逆=转置);
- 利用球腕的关节正交特性,将R36拆解为3个旋转关节的角度,通过旋转矩阵的元素与三角函数的对应关系直接求解θ4,θ5,θ6:
θ4=arctan2(R36(1,3),−R36(2,3))
θ5=arctan2(R36(1,3)2+R36(2,3)2,R36(3,3))
θ6=arctan2(R36(3,2),R36(3,1))
多解:θ5和π−θ5是一组解,对应腕部的翻转位姿。
解析解法的核心结果
6轴球腕机器人的解析解通常有8组左右(由θ1、θ2/θ3、θ5的多解组合而成),工程上只需从其中选择最优解即可。
数值解法(通用兜底,非标机器人核心)
对于无特殊结构的机器人(如7轴冗余臂、非标多关节机器人),无法通过解析法推导公式,此时用数值解法——核心是将逆运动学的非线性映射问题转化为非线性最小二乘问题,通过迭代算法逐步逼近满足末端位姿要求的关节变量。
数值解法的核心优势是通用性——任意结构、任意自由度的机器人都能解,无需考虑机械结构,只需有正运动学的解析表达式(或仿真模型)即可,是机器人学中的通用逆解方法。
数值解法的核心思想(所有迭代算法的基础)
- 误差定义:设当前关节变量为qk,通过正运动学得到当前末端位姿Xk=f(qk),则末端位姿误差为:
ΔXk=Xd−Xk
其中ΔXk是6维误差向量(3维位置误差+3维姿态误差,姿态误差通常用旋转向量/轴角表示,避免万向锁);
- 线性近似:利用雅可比矩阵将关节变量的微小变化Δqk与末端位姿的微小误差ΔXk建立线性映射(这是数值解法的核心,雅可比矩阵的核心作用):
ΔXk≈J(qk)⋅Δqk
其中J(qk)是6×n维雅可比矩阵(n为关节数),由当前关节位姿决定;
- 迭代更新:通过雅可比矩阵的逆/伪逆,求解关节变量的修正量Δqk,并更新关节变量,直到末端位姿误差ΔXk小于工程阈值(如10−6米,10−6弧度):
qk+1=qk+J†(qk)⋅ΔXk
其中J†是雅可比矩阵的摩尔-彭罗斯伪逆(n≠6时用伪逆,n=6时用逆矩阵)。
数值解法的经典算法:牛顿-拉夫逊法(工程最常用)
上述核心思想对应的就是牛顿-拉夫逊法,是逆运动学数值解法的基础算法,标准化迭代步骤如下(工程直接套用):
标准化迭代步骤
- 初始化:给定末端期望位姿Xd,选择关节初始值q0(工程上通常取机器人当前关节位姿,或零位),设置收敛阈值ϵ(如10−6),迭代次数k=0;
- 正运动学计算:由qk计算当前末端位姿Xk=f(qk),计算位姿误差ΔXk;
- 收敛判断:若∣∣ΔXk∣∣<ϵ,迭代收敛,qk即为逆解;若迭代次数超过最大值(如1000次),收敛失败,无解;
- 雅可比计算:计算当前关节位姿下的雅可比矩阵J(qk);
- 关节修正:计算雅可比伪逆J†,求解Δqk=J†⋅ΔXk;
- 更新关节:qk+1=qk+α⋅Δqk(α为步长因子,0<α≤1,防止迭代发散);
- 迭代:k=k+1,返回步骤2。
数值解法的改进:阻尼最小二乘法(工程避坑首选)
基础牛顿-拉夫逊法有个致命问题:当雅可比矩阵奇异(如机器人处于奇异位形)时,伪逆会失效,迭代发散。
工程上的改进方法是阻尼最小二乘法,在雅可比伪逆中加入微小阻尼项,提升迭代的数值稳定性,即使在奇异位形附近也能收敛,是工业上的主流数值解法,修正后的伪逆公式为:
J†=JT(JJT+λ2I)−1
其中λ为阻尼系数(通常取10−6 10−3),I为单位矩阵,阻尼项能避免分母为0,彻底解决奇异位形的发散问题。
数值解法的核心特点
- 通用性:任意机器人结构都能解,只需正运动学表达式;
- 对初始值敏感:初始关节位姿q0越接近真实解,迭代收敛越快,否则可能收敛到局部最优解,甚至发散;
- 近似解:解是数值近似解,存在微小误差(但能满足工程精度要求);
- 计算速度:比解析解法慢(毫秒级),但能满足大部分非实时控制场景。
雅可比矩阵
一、核心符号定义(速查对照)
核心:J(q)是关节变量q的函数,位姿变化则雅可比矩阵数值变化。
二、核心速度映射公式(雅可比基本定义)
-
空间机器人(通用6维)
雅可比的核心线性映射关系,所有场景的基础公式:
X˙=J(q)⋅q˙
-
平面机器人(简化3维,vx,vy+ωz)
仅保留平面内速度分量,雅可比为3×n维,映射关系:
vxvyωz=J平面(q)⋅q˙
三、几何法(矢量法)构建雅可比矩阵(手动计算首选)
逐列构建,每列对应单个关节对末端速度的贡献,旋转/移动关节分开计算,直接拼接列向量得到雅可比矩阵:J=[J1,J2,...,Jn]
- 旋转关节(R)列向量公式(6维)
关节绕zi旋转,同时贡献线速度和角速度,前3行为线速度、后3行为角速度:
Ji=[zi×(p−pi)zi]
- 叉乘:zi×(p−pi) 按右手坐标系计算,符合圆周运动线速度公式v=ω×r;
- 物理意义:线速度由关节旋转的圆周运动产生,角速度沿关节轴线直接传递。
- 移动关节(P)列向量公式(6维)
关节沿zi平移,仅贡献线速度,角速度分量为0:
Ji=[zi03×1]
- 03×1=[0,0,0]T,移动关节无旋转,故末端无角速度贡献。
- 平面机器人简化列向量(3维)
仅保留x,y线速度和z轴角速度,旋转/移动关节公式简化:
- 旋转关节:Ji=[zz×(p−pi)xyzz](zz=[0,0,1]T,取叉乘的x,y分量)
- 移动关节:
\boldsymbol{J}_i = \begin{bmatrix}
\boldsymbol{z}_i \big|_{x} \\
\boldsymbol{z}_i \big|_{y} \\
0
\end{bmatrix}
$$(取$\boldsymbol{z}_i$的$x,y$分量)
四、微分法(解析法)构建雅可比矩阵(代码编写首选)
通过正运动学解析式求**偏导数**得到,直接计算雅可比矩阵的每个元素,适合符号计算工具(SymPy/Matlab)自动求解。
1. 元素级公式
雅可比矩阵第$i$行第$j$列元素,等于**末端扭速度第$i$分量**对**关节速度第$j$分量**的偏导数:
$$J_{ij} = \frac{\partial X_i(\boldsymbol{q})}{\partial q_j}$$
2. 矩阵整体公式
末端位姿向量$\boldsymbol{X}(\boldsymbol{q})=[x,y,z,\phi_x,\phi_y,\phi_z]^T$($\phi$为姿态角),雅可比为$\boldsymbol{X}$对关节变量$\boldsymbol{q}$的**偏导数矩阵**:
$$\boldsymbol{J}(\boldsymbol{q}) = \frac{\partial \boldsymbol{X}(\boldsymbol{q})}{\partial \boldsymbol{q}} = \begin{bmatrix}
\frac{\partial x}{\partial q_1} & \frac{\partial x}{\partial q_2} & ... & \frac{\partial x}{\partial q_n} \\
\frac{\partial y}{\partial q_1} & \frac{\partial y}{\partial q_2} & ... & \frac{\partial y}{\partial q_n} \\
\frac{\partial z}{\partial q_1} & \frac{\partial z}{\partial q_2} & ... & \frac{\partial z}{\partial q_n} \\
\frac{\partial \phi_x}{\partial q_1} & \frac{\partial \phi_x}{\partial q_2} & ... & \frac{\partial \phi_x}{\partial q_n} \\
\frac{\partial \phi_y}{\partial q_1} & \frac{\partial \phi_y}{\partial q_2} & ... & \frac{\partial \phi_y}{\partial q_n} \\
\frac{\partial \phi_z}{\partial q_1} & \frac{\partial \phi_z}{\partial q_2} & ... & \frac{\partial \phi_z}{\partial q_n}
\end{bmatrix}$$
五、雅可比逆/伪逆公式(控制核心,关节速度求解)
由核心映射公式反解关节速度$\boldsymbol{\dot{q}}$,分**方阵(6轴机器人)**和**长方矩阵(n≠6)**两种情况,是操作空间速度控制的关键公式。
1. 6轴机器人(雅可比6×6方阵,非奇异)
雅可比矩阵**非奇异**($\det(\boldsymbol{J})≠0$,非奇异位形),直接求**逆矩阵**:
$$\boldsymbol{\dot{q}} = \boldsymbol{J}^{-1}(\boldsymbol{q}) \cdot \boldsymbol{\dot{X}}$$
2. 非6轴机器人(雅可比6×n长方矩阵,n≠6)
无普通逆矩阵,求**摩尔-彭罗斯伪逆**(列满秩,工程中均满足):
$$\boldsymbol{\dot{q}} = \boldsymbol{J}^\dagger(\boldsymbol{q}) \cdot \boldsymbol{\dot{X}}$$
**伪逆计算公式**:
$$\boldsymbol{J}^\dagger = \boldsymbol{J}^T \cdot (\boldsymbol{J} \cdot \boldsymbol{J}^T)^{-1}$$
3. 数值稳定型伪逆(工程常用,规避奇异位形)
加入微小阻尼$\lambda$(如$\lambda=10^{-6}$),提升奇异位形附近的计算稳定性,避免关节速度溢出:
$$\boldsymbol{J}^\dagger = \boldsymbol{J}^T \cdot (\boldsymbol{J} \cdot \boldsymbol{J}^T + \lambda^2 \boldsymbol{I})^{-1}$$
六、力/力矩映射公式(虚功原理,力控制核心)
雅可比矩阵的**转置**建立**操作空间力/力矩**与**关节空间力/力矩**的线性映射,是机器人力控制、阻抗控制的基础公式:
$$\boldsymbol{\tau} = \boldsymbol{J}^T(\boldsymbol{q}) \cdot \boldsymbol{F}$$
**反解末端力**(已知关节力矩,求末端输出力):
$$\boldsymbol{F} = (\boldsymbol{J}^T)^\dagger \cdot \boldsymbol{\tau}$$
七、常用特例公式(2轴平面旋转机械臂,几何法)
工程最基础案例,直接套用,验证手动计算结果,雅可比为**3×2维**,连杆长度$l_1、l_2$,关节角$\theta_1、\theta_2$,末端位置
$x=l_1\cos\theta_1+l_2\cos(\theta_1+\theta_2)$,$y=l_1\sin\theta_1+l_2\sin(\theta_1+\theta_2)$:
$$\boldsymbol{J}(\theta_1,\theta_2) = \begin{bmatrix}
-l_1\sin\theta_1-l_2\sin(\theta_1+\theta_2) & -l_2\sin(\theta_1+\theta_2) \\
l_1\cos\theta_1+l_2\cos(\theta_1+\theta_2) & l_2\cos(\theta_1+\theta_2) \\
1 & 1
\end{bmatrix}$$
**奇异位形**:$\theta_2=0°$(机械臂伸直),雅可比前2行前2列行列式为0,末端无法沿x轴负方向运动。
八、核心公式使用规则(避坑关键)
1. **坐标系统一**:所有向量($\boldsymbol{z}_i、\boldsymbol{p}、\boldsymbol{p}_i$)必须定义在**同一个坐标系**(通常为基座坐标系$\{0\}$);
2. **单位统一**:长度为**米**,角度/角速度为**弧度/弧度每秒**,力为**牛**,力矩为**牛·米**;
3. **维度匹配**:空间机器人用6维公式,平面机器人用3维公式,不可混用;
4. **位姿相关性**:每次计算前需更新关节变量$\boldsymbol{q}$,重新计算雅可比矩阵,不可复用不同位姿的雅可比;
5. **奇异位形**:方阵$\det(\boldsymbol{J})=0$、长方矩阵秩亏时,禁止直接求普通逆,需用**阻尼伪逆**或规避位形。
## 贝塞尔曲线
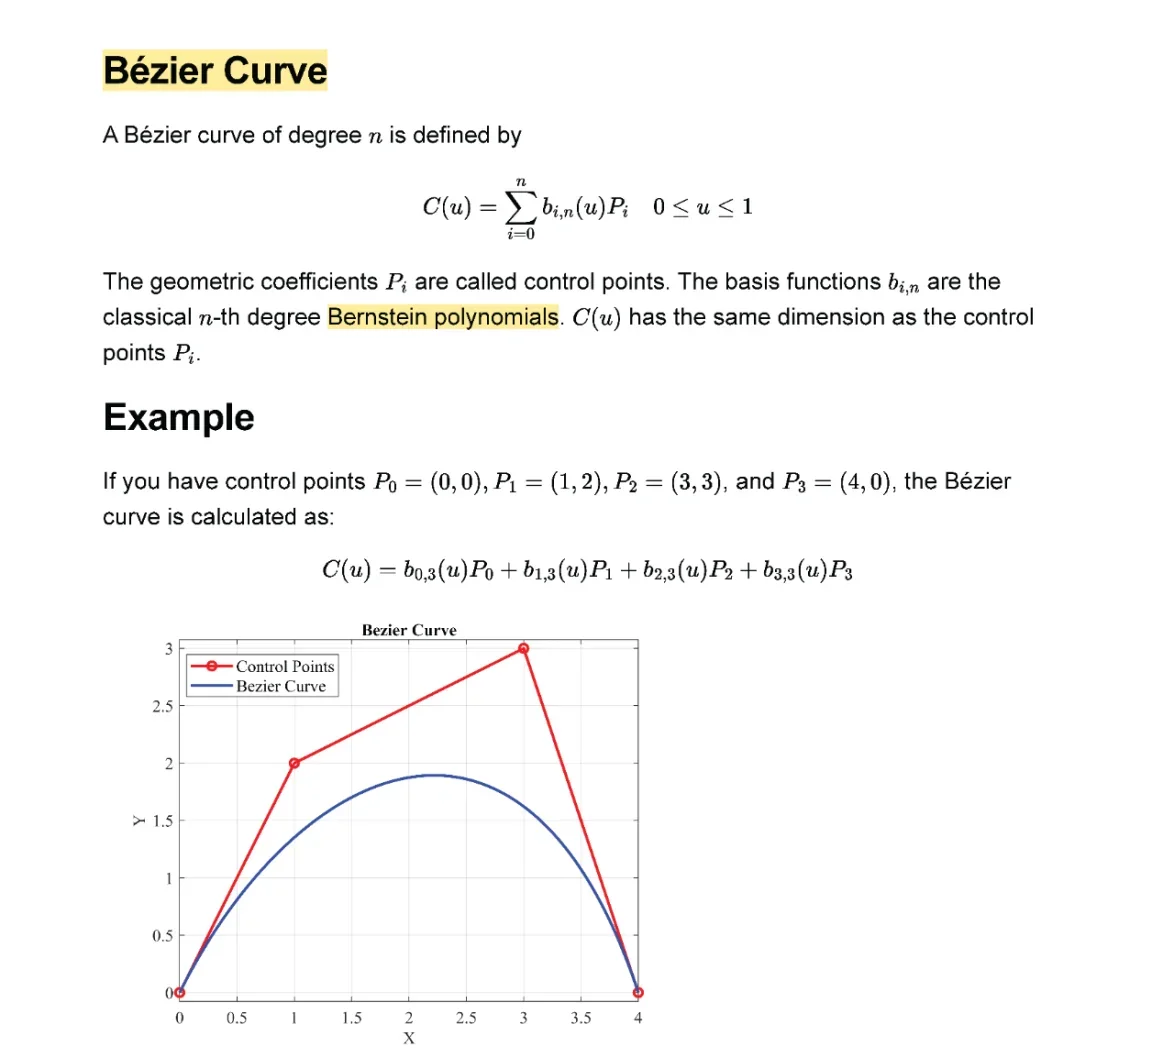
贝塞尔曲线是**带 “权重牵引” 的参数化插值曲线**。
以**参数** $t∈[0,1]$ 为核心(t 从 0 到 1 遍历曲线全程),通过**伯恩斯坦基函数**将若干控制点的位置加权融合,最终生成一条**光滑、连续、无折角**的曲线,且曲线始终落在**控制点构成的凸包**内(不会超出控制点的包围区域)
## 相关学习
- [强化学习理论基础](/article/reinforcement-learning)