前言
专业名词
- SRAM 静态随机存取存储器,芯片内部的高速缓存
- PSRAM 伪静态随机存取存储器,比纯 SRAM 成本低、容量大
- NOR Flash 或非闪存,属于非易失性存储器,可以按字节随机读写
- NAND Flash 与非闪存,也是非易失性存储器,按块读写
- FSMC 可配置的静态存储器控制器
- 并行 LCD 接口 LCD 屏幕和主控芯片之间,通过多根数据线同时传输数据 / 指令的连接方式
- RC振荡器 用 RC 的充放电快慢决定振荡频率,再通过电路让这个充放电循环起来,就形成了持续的振荡信号
- DMA 直接存储器访问,核心是让外设和内存之间直接传数据,全程不用 CPU 插手
- VDD:芯片 / 元器件的主电源正极(供电端)
- VSS:芯片 / 元器件的电源负极 / 地(接地端GND)
- VCC = 正极,VEE = 负极(地 / 负电源)模拟芯片
STM32CubeMX介绍
芯片要运行起来,必须要有时钟源,在STM32中,我们可以选择外部或内部时钟作为芯片时钟源。
内部时钟 LSI HSI STM32 MCU内部自带RC振荡电路,其内部时钟就是RC振荡器产生的。 但是RC振荡器精度远低于晶振,且容易受到温度的影响。
外部时钟 LSE HSE (一般两种接法) 外部接有源晶振或其他直接时钟输入源:BYPASS Clock Source模式(旁路时钟源) 外部接无源晶振:Crystal/Ceramic Resonator模式(晶体/陶瓷晶振)
烧录方式
目前常用的两种接口是 JTAG 和 SWD
使用SWD接口作为调试接口,SWD(Serial Wire Debug 串行调试),接口仅需4个,分别是VCC、GND、SWIO(双向数据接口)、SWCLK(时钟)。
HAL API接口
1、设置GPIO输出电平函数
HAL_GPIO_WritePin 是 STM32 HAL 库中用于设置指定 GPIO 引脚输出电平的函数,其参数和使用方式如下:
void HAL_GPIO_WritePin(GPIO_TypeDef* GPIOx, uint16_t GPIO_Pin, GPIO_PinState PinState);
| 参数名 | 类型 | 含义与取值 |
| GPIOx | GPIO_TypeDef* | GPIO 端口号,指定要操作的 GPIO 外设(如 GPIOA、GPIOB、GPIOC 等)取决于芯片型号支持的 GPIO 端口。 |
| GPIO_Pin | uint16_t | GPIO 引脚号,指定要操作的具体引脚,例如GPIO_PIN_6 |
| PinState | GPIO_PinState | 输出电平状态,指定引脚输出高电平或低电平。 取值: - GPIO_PIN_SET:输出高电平(逻辑 1); - GPIO_PIN_RESET:输出低电平(逻辑 0)。 |
2、毫秒级延时函数
HAL_Delay 是 STM32 HAL 库中用于实现毫秒级延时的函数,广泛用于需要短暂等待的场景(如外设初始化后等待稳定、时序控制等)。
void HAL_Delay(uint32_t Delay);
| 参数名 | 类型 | 含义与取值 |
| Delay | uint32_t | 延时时间,单位为 毫秒(ms)。取值范围:0 ~ 0xFFFFFFFF)。 |
实际代码中,这部分功能的完整执行顺序是:
// 1. 使能GPIOA时钟(必须!STM32外设使用前要先开时钟)
__HAL_RCC_GPIOA_CLK_ENABLE();

// 2. 配置GPIO初始化结构体
GPIO_InitTypeDef GPIO_InitStruct = {0};
GPIO_InitStruct.Pin = GPIO_PIN_6;
GPIO_InitStruct.Mode = GPIO_MODE_OUTPUT_PP;
GPIO_InitStruct.Pull = GPIO_PULLUP;
GPIO_InitStruct.Speed = GPIO_SPEED_FREQ_LOW;

// 3. 应用配置到GPIOA硬件寄存器
HAL_GPIO_Init(GPIOA, &GPIO_InitStruct);

// 4. 设置GPIOA6输出高电平
HAL_GPIO_WritePin(GPIOA, GPIO_PIN_6, GPIO_PIN_SET);
不同编程方式-寄存器、标准库、HAL库、LL库
寄存器编程是最接近底层的编程方式,也是运行效率最高的,但缺点是编程效率低,维护难度高,排查问题效率低
- 寄存器编程与库函数编程
// 1.实现设置GPIOC PIN13为输出模式,控制LED的亮灭

//基于寄存器编程
#include "stm32f10x.h"
int main(void)
{
        /*打开时钟 APB2 IOPC*/
        RCC->APB2ENR = 0x00000010;
        /*配置GPIOC13 设置推挽输出 速率50MHZ*/
        GPIOC->CRH = 0x00300000;
        /*设置GPIO输出*/
        GPIOC->ODR = 0x00002000;
        while(1)
        {

        }
}

//基于库编程
#include "stm32f10x.h"
int main(void)
{
        /*打开时钟*/
        RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOC, ENABLE);
        /*配置GPIO*/
        GPIO_InitTypeDef GPIO_InitStructure;
        GPIO_InitStructure.GPIO_Mode        = GPIO_Mode_Out_PP;
        GPIO_InitStructure.GPIO_Speed       = GPIO_Speed_50MHz;
        GPIO_InitStructure.GPIO_Pin         = GPIO_Pin_13;
        GPIO_Init(GPIOC, &GPIO_InitStructure);
        /*设置GPIO输出*/
        GPIO_SetBits(GPIOC, GPIO_Pin_13);
        while(1)
        {

        }
}

// 2.实现设置串口USART1 波特率115200 8位数据位 1位停止位 无奇偶校验

//寄存器编程
void uart_init(u32 pclk2,u32 baudrate)
{
        float temp;
        u16 mantissa;
        u16 fraction;
        temp=(float)(pclk2*1000000)/(baudrate*16);//得到USARTDIV
        mantissa=temp;                         //得到整数部分
        fraction=(temp-mantissa)*16;           //得到小数部分
        mantissa<<=4;
        mantissa+=fraction;
        RCC->APB2ENR|=1<<2;   //使能PORTA口时钟
        RCC->APB2ENR|=1<<14;  //使能串口时钟
        GPIOA->CRH&=0XFFFFF00F;//IO状态设置
        GPIOA->CRH|=0X000008B0;//IO状态设置
        RCC->APB2RSTR|=1<<14;   //复位串口1
        RCC->APB2RSTR&=~(1<<14);//停止复位
        USART1->BRR=mantissa; // 波特率设置
        USART1->CR1|=0X200C;  //1位停止,无校验位.
}

//库函数编程
void MX_USART1_UART_Init(u32 baudrate)
{
        //IO初始化
        GPIO_InitStruct.Pin = GPIO_PIN_2;
        GPIO_InitStruct.Mode = GPIO_MODE_AF_PP;
        GPIO_InitStruct.Speed = GPIO_SPEED_FREQ_HIGH;
        HAL_GPIO_Init(GPIOA, &GPIO_InitStruct);
        GPIO_InitStruct.Pin = GPIO_PIN_3;
        GPIO_InitStruct.Mode = GPIO_MODE_INPUT;
        GPIO_InitStruct.Pull = GPIO_NOPULL;
        HAL_GPIO_Init(GPIOA, &GPIO_InitStruct);
        //串口初始化
        UART_HandleTypeDef huart1;
        huart1.Instance = USART1;
        huart1.Init.BaudRate = baudrate;
        huart1.Init.WordLength = UART_WORDLENGTH_8B;
        huart1.Init.StopBits = UART_STOPBITS_1;
        huart1.Init.Parity = UART_PARITY_NONE;
        huart1.Init.Mode = UART_MODE_TX_RX;
        HAL_UART_Init(&huart1);
}

//从编程难度、维护难度、移植难度几个维度对比,库函数编程都是优于寄存器编程的。
- 标准库(Standard Peripheral Library)是STMicroelectronics提供的最基本的库。标准库是最早的,现在已经停止维护
- HAL库提供了一种更易用和可移植的编程模型,并减少了编写底层代码的工作量。它还支持多种开发板和外设,提供了一致的接口,简化了代码移植和复用。主流
- 使用LL库,开发人员可以直接编写更底层的代码,实现对微控制器和外设的精细控制。
GPIO输入 按键
-
开启引脚外部浮空/上拉/下拉:
-
模式的作用?
- 设置为浮空模式,IO会变成高阻态,IO电平由外部电平决定。
- 设置为上拉模式,在无外部信号输入时,IO电平是高电平。
- 设置为下拉模式,在无外部信号输入时,IO电平是低电平。
- 如何选择? 所以我们可以根据原理图设计选择,如果外部是有上拉的,我们可以选择浮空。如果外部没有上下拉的,内部就选择上下拉,钳住IO电平,让IO信号更稳定
- 外部有效信号是高的,选择下拉。
- 外部有效信号是低的,选择上拉。
因为我们电路已经有上拉电阻,这里可以选择浮空即可。
TTL肖特基触发器:信号经过触发器后,模拟信号转化为0和1的数字信号。
我们可以实现读取按键是否按下,设置LED亮灭功能
  while (1)
  {
    /* USER CODE END WHILE */

    /* USER CODE BEGIN 3 */
       if(HAL_GPIO_ReadPin(KEY1_GPIO_Port,KEY1_Pin) == 0) //判断按键KEY是否被按下
       {
            HAL_Delay(10);//延时10ms消除按键抖动
            if(HAL_GPIO_ReadPin(KEY1_GPIO_Port,KEY1_Pin) == 0){    //再次判断按键KEY是否依然被按下
                 HAL_GPIO_TogglePin(LED1_GPIO_Port,LED1_Pin);      //对LED引脚进行取反操作
                 while(HAL_GPIO_ReadPin(KEY1_GPIO_Port,KEY1_Pin) == 0);  //等待按键抬起
            }
        }
  }
  /* USER CODE END 3 */
调试
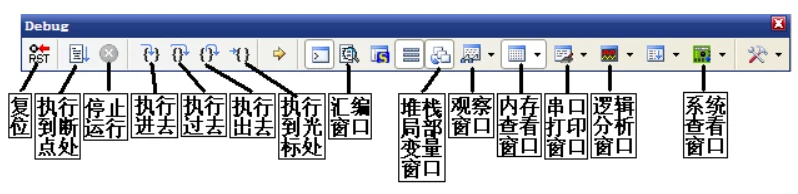 上图的DEBUG工具条是比较常用,作为一般的使用者或者说入门的使用者来说,最常使用的还是下面加黑的几个。
继电器
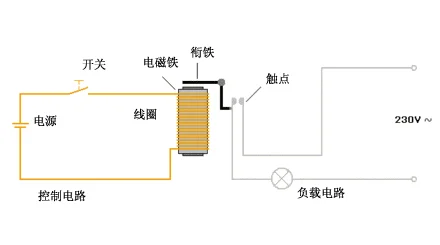
什么是继电器:功率继电器简单来说就是一个开关,具有隔离功能,支持低压控制高压。广泛应用于自动控制、机电一体化及电力电子设备中。
继电器的原理:是通过小电流来控制其中的线圈,线圈一通电就会产生磁场,磁场会把活动触点吸下来,改变输出触点的连通或断开状态。
定时器
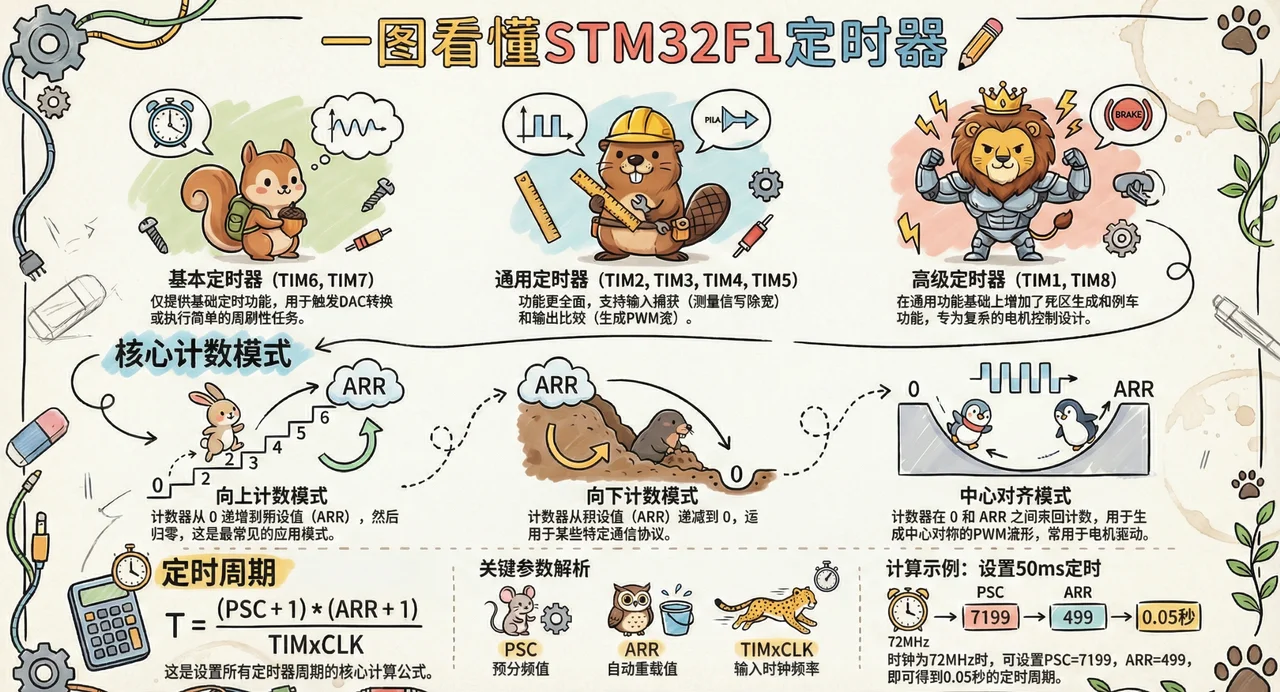
- 定时器的定时时间
T为定时器的定时时间(单位为s)
PSC为定时器预分频系数(范围0--65535)
ARR为自动重装载值(范围0--65535)
TIMxCLK为TIM的输入时钟频率(单位为hz)
触控检测芯片
当有人体手指靠近触摸按键时,人体手指与大地构成的感应电容并联焊盘与大地构成的感应电容,会使总感应电容值增加。
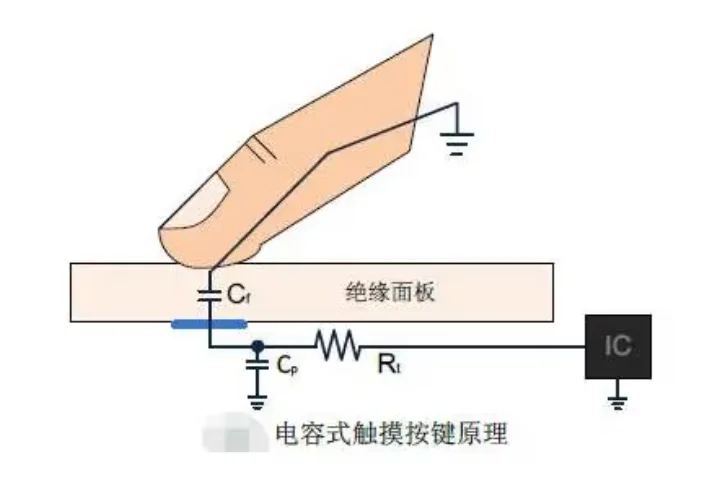
电容式触摸按键IC在检测到某个按键的感应电容值发生改变后,将输出某个按键被按下的确定信号。
串口UART
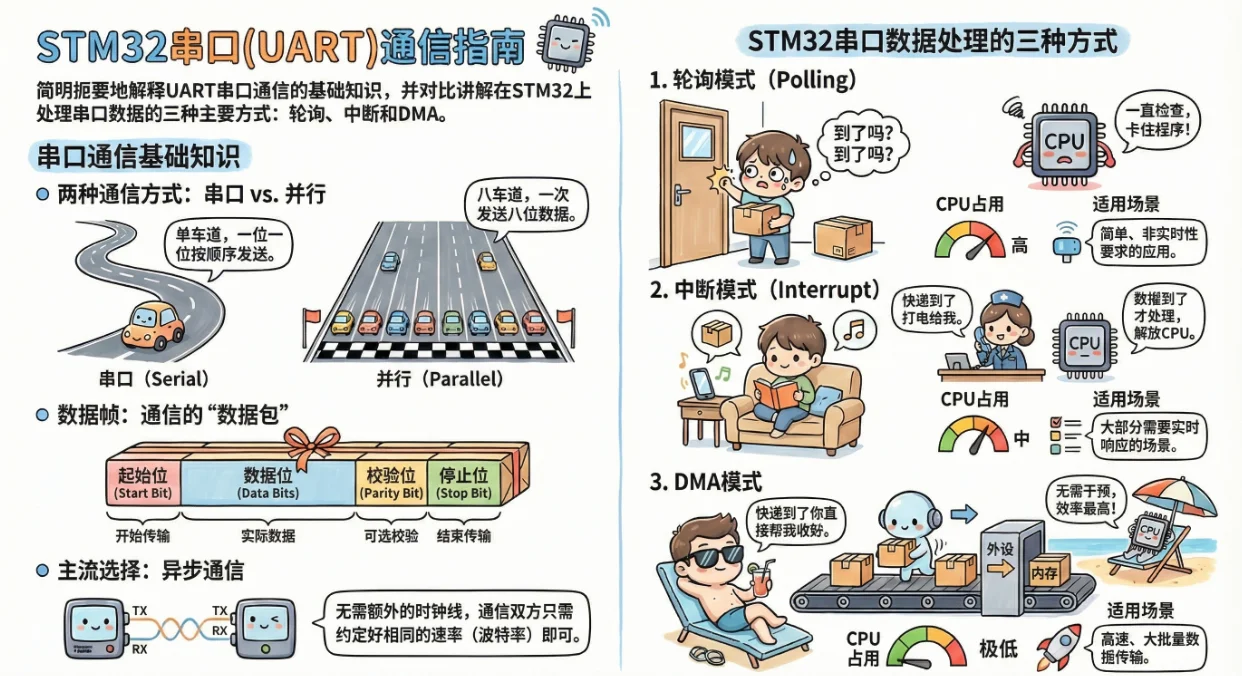
串口(Serial Port)是一种"一位一位顺序发送数据"的通信接口。
什么是异步通信?什么是同步通信?
TX:发送数据输出引脚。
RX:接收数据输入引脚。
SCLK:发送器时钟输出引脚,这个引脚仅适用于同步模式,用于时钟同步,一般不使用。

流控引脚:如果发送设备发送太快,接收设备来不及处理,可以通过流控来控制传输的速度,一般不使用。
nRTS是请求发送,是输出脚,就是告诉别人,我当前能不能接收,用于硬件流控
nCTS是清除发送,是输入脚,用于接收别人nRTS的信号,用于硬件流控
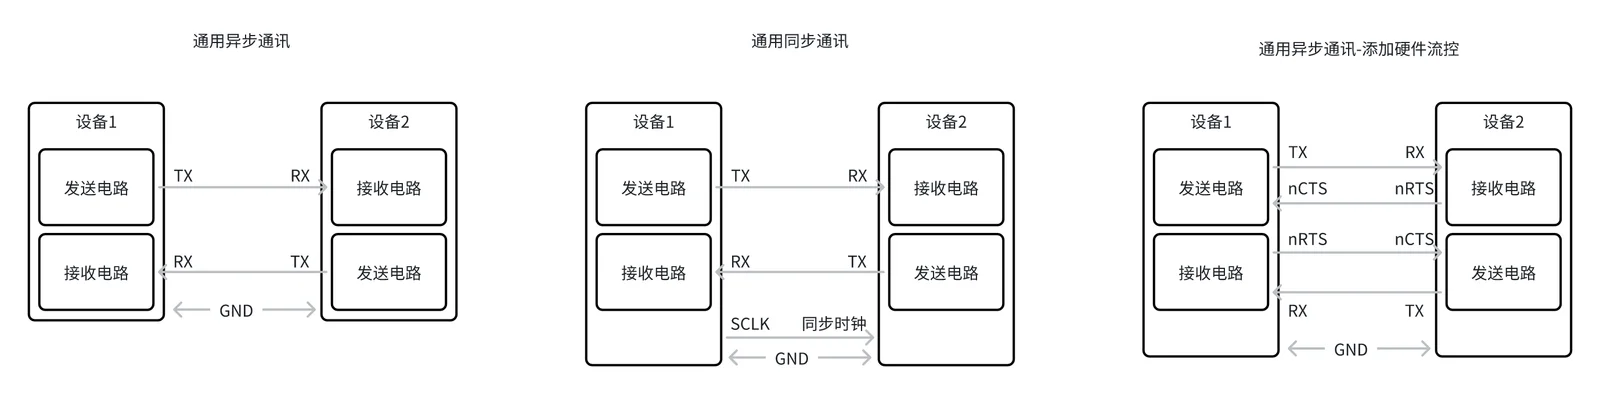
硬件流控说明,例如:
接收端可以接收数据时,会设置nRTS输出低电平,此时发送端读取到低电平,开始发送数据。
接收端处理不过来时,设置nRTS为高电平,此时发送端读取到高电平,停止发送数据。
485
RS485是美国电子工业协会(Electronic Industries Association,EIA)于1983年发布的串行通信接口标准。
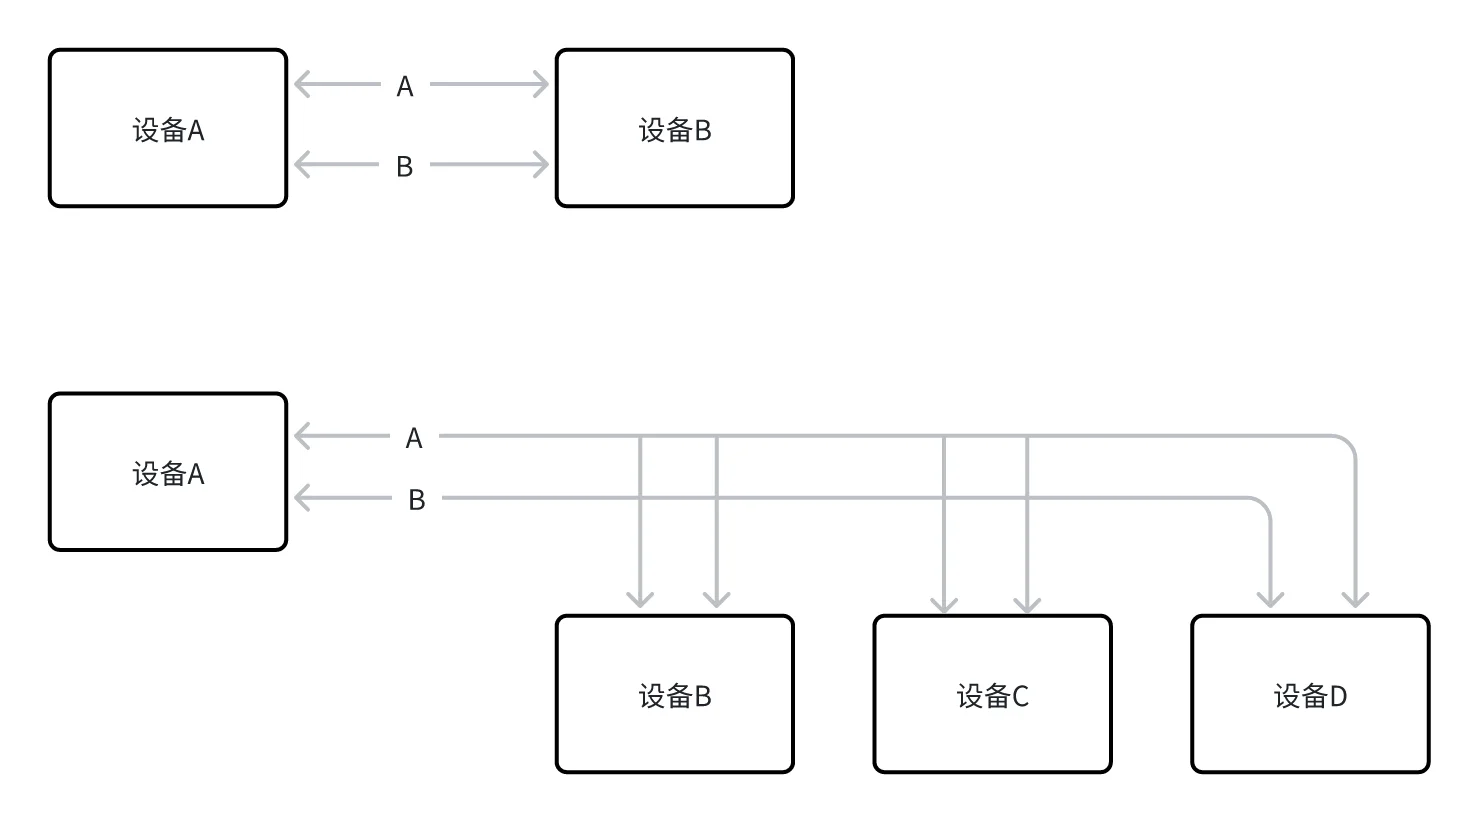
总线标准,RS485具有支持多节点,一条RS485总线能并联多少台设备要看什么芯片,可以控制多少个设备的问题是与该485网络中的电气特性和协议特性所决定的,并和所用电缆的品质相关,节点越多、传输距离越远、电磁环境越恶劣,所选的电缆要求就越高。
支持32个节点数的芯片:SN75176,SN75276,SN75179,SN75180,MAX485,MAX488,MAX490 支持64个节点数的芯片:SN75LBC184 支持128个节点数的芯片:MAX487,MAX1487 支持256个节点数的芯片:MAX1482,MAX1483,MAX3080~MAX3089
传输距离远(最大1219m)
连接简单(在构成通信网络时,仅需要一对双绞线作传输线)
能抑制共模干扰(差分传输)
在多站、远距离通信等多种工控环境中获得了广泛应用。
多个设备进行485通讯的接线
ADC
用于将模拟形式的连续信号转换为数字形式的离散信号的一类设备。
编码器
拨轮滚轮旋转编码器
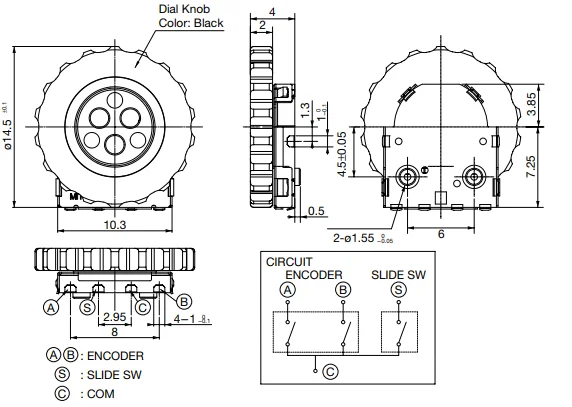
编码器有四根线,A\B是编码输出,S是按钮状态,C是公共端。
可以从图中可以看出当从 CW 方向转动的时候,A的波形上升沿比B波形的上升沿快,具体快多少,这里数据手册给出 24±3°,当从CCW方向转动的这个时候恰好相反,B的相位上升沿快于A的上升沿。这样可以通过捕获上升沿的顺序来判断编码器的方向。
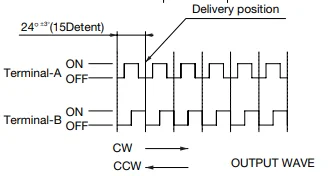
因此:我们有两种方式来判断编码器转动和方向:
1、设置IOA为上升沿触发中断,在中断中检测B的电平状态,来判断旋转方向,这种方式比较简单。
2、可以同时捕获A项的上升、下降边沿,然后判断A项第一个边沿中断时候获取B和A项的电平,在第二个边沿触发中断的时候捕获B和A项的电平,根据两次捕获B和A项的值就可以知道旋转的方向。
SPI
SPI,是一种高速的,全双工,同步的通信总线。
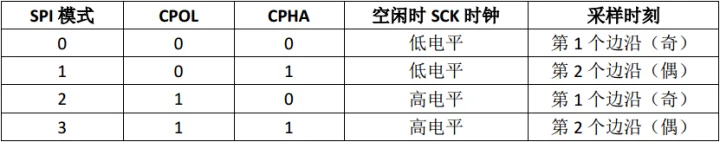
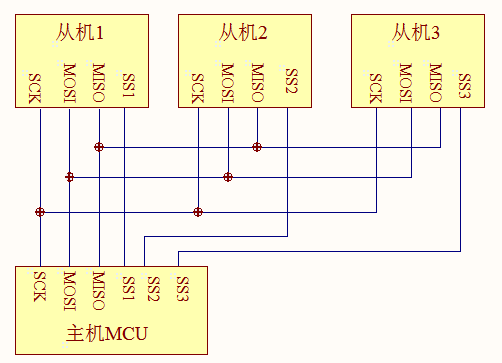
SPI接口一般使用四条信号线通信
MOSI(Master Output Slave Input): 主设备输出/从设备输入引脚。该引脚在主模式下发送数据,在从模式下接收数据。
MISO(Master Input Slave Output): 主设备输入/从设备输出引脚。该引脚在从模式下发送数据,在主模式下接收数据。
SCLK:串行时钟信号,由主设备产生。
CS/SS:从设备片选信号,由主设备控制。它的功能是用来作为“片选引脚”,也就是选择指定的从设备,让主设备可以单独地与特定从设备通讯,避免数据线上的冲突。
UART、IIC、SPI的对比
| UART | IIC | SPI | |
| 通讯方式 | 异步 | 同步 | 同步 |
| 通讯线 | TXD 发送 RXD 接收 GND 地 | SDA 数据 SCL 时钟 | MOSI 主发从收 MISO 主收从发 SCK 时钟 CS 片选 |
| 设备从属 | 一对一 | 总线 | 总线 |
| 通讯速率 | 从几十Kbps到几Mbps | 标准模式下可达100kbps,快速模式下可达400kbps,高速模式下可达3.4Mbps | 几十Mbps甚至上百Mbps |
| 场景 | UART 常用于串行通信,如RS-232、RS-485通信,以及计算机与嵌入式设备间的通信。 | I²C 因其简洁的连线和地址机制,适用于板级设备间的通信,如传感器、EEPROM等。 | SPI 适用于短距离、高速数据传输,常见于传感器、屏幕、存储器(如Flash)与MCU之间的通信。 |